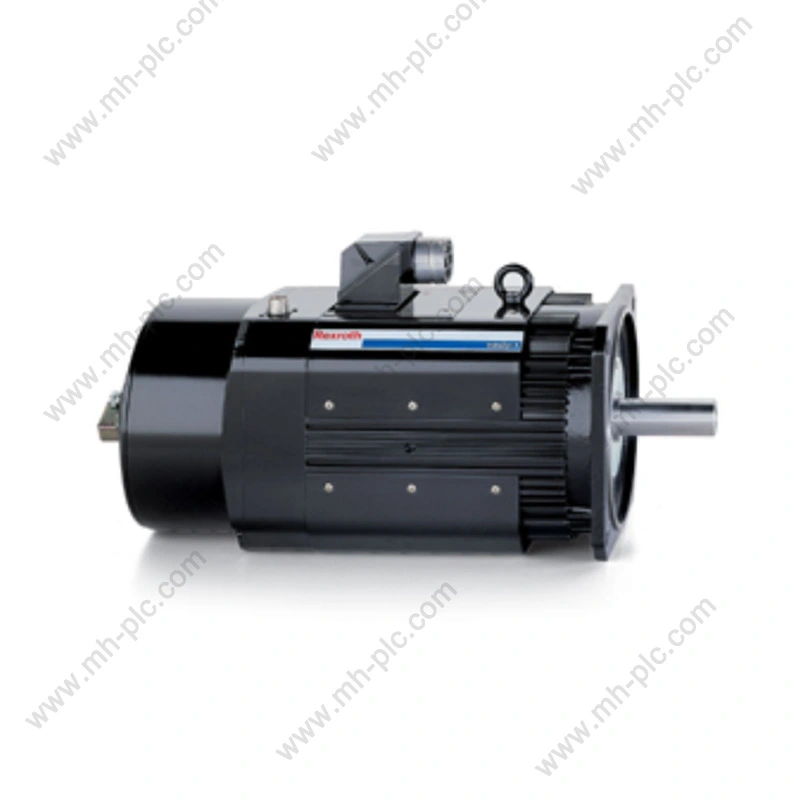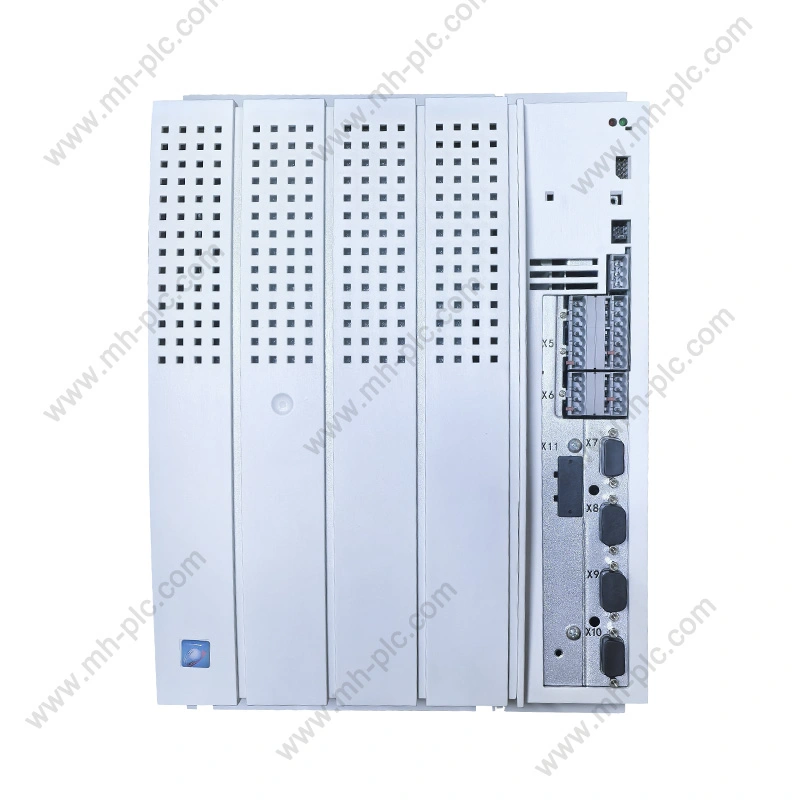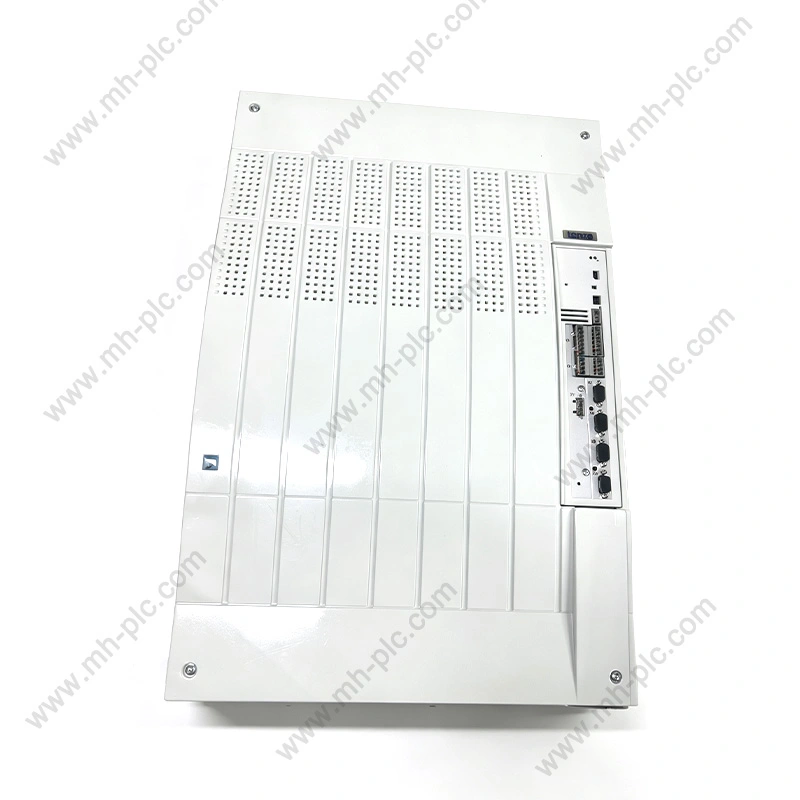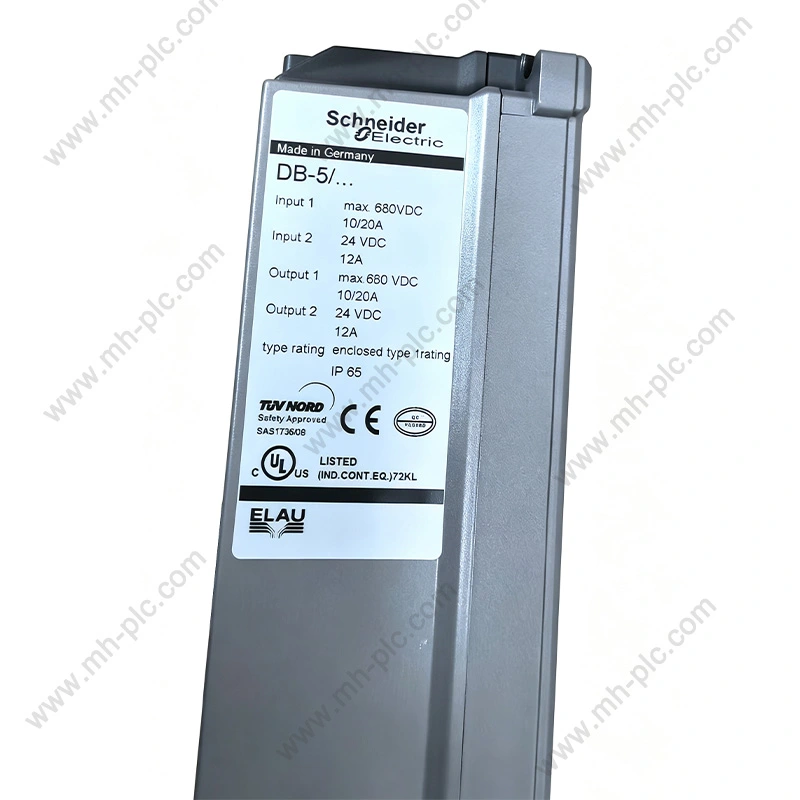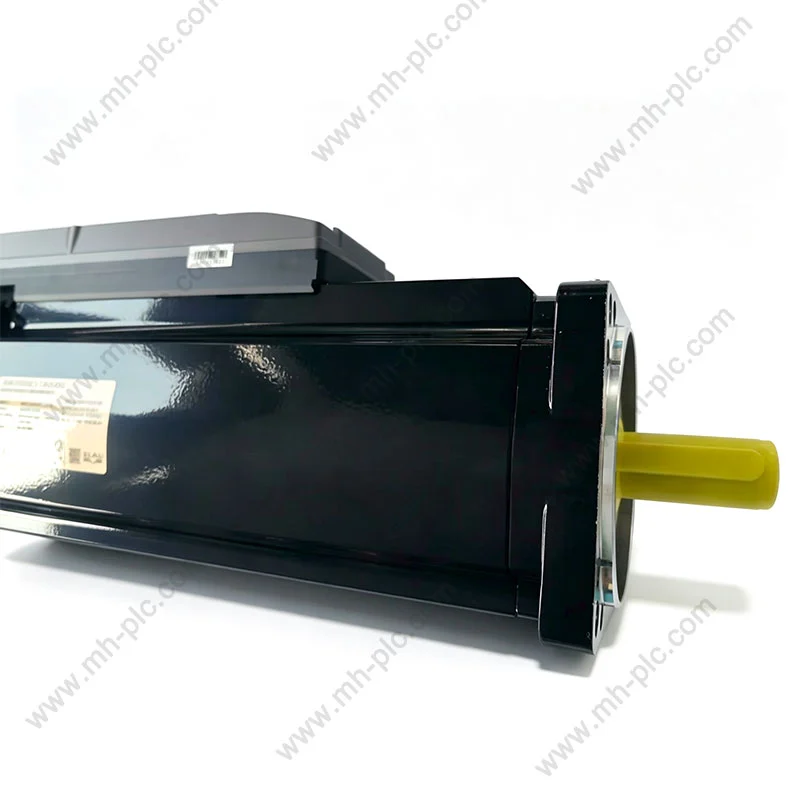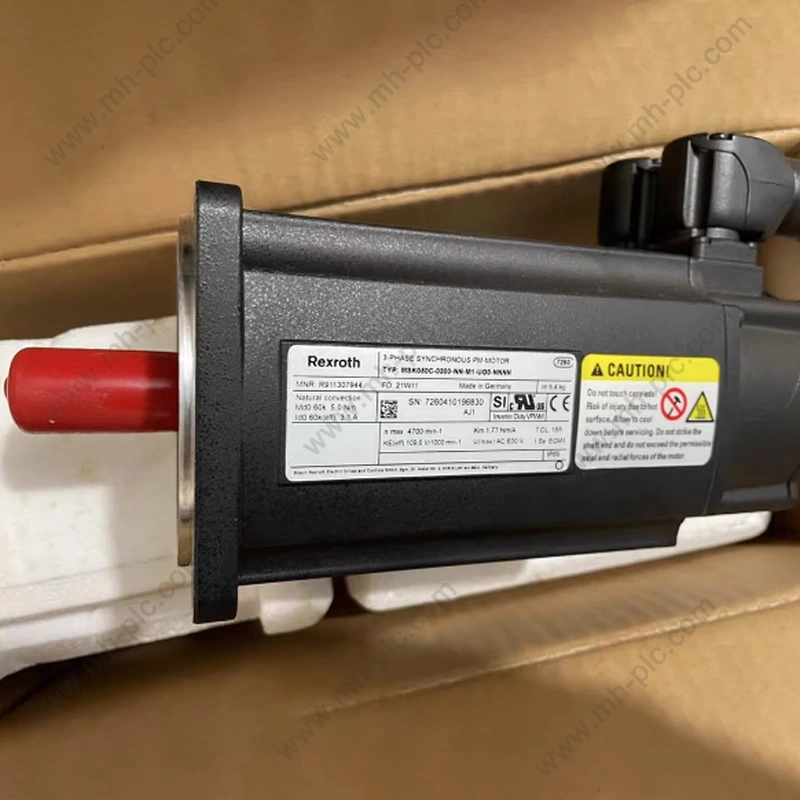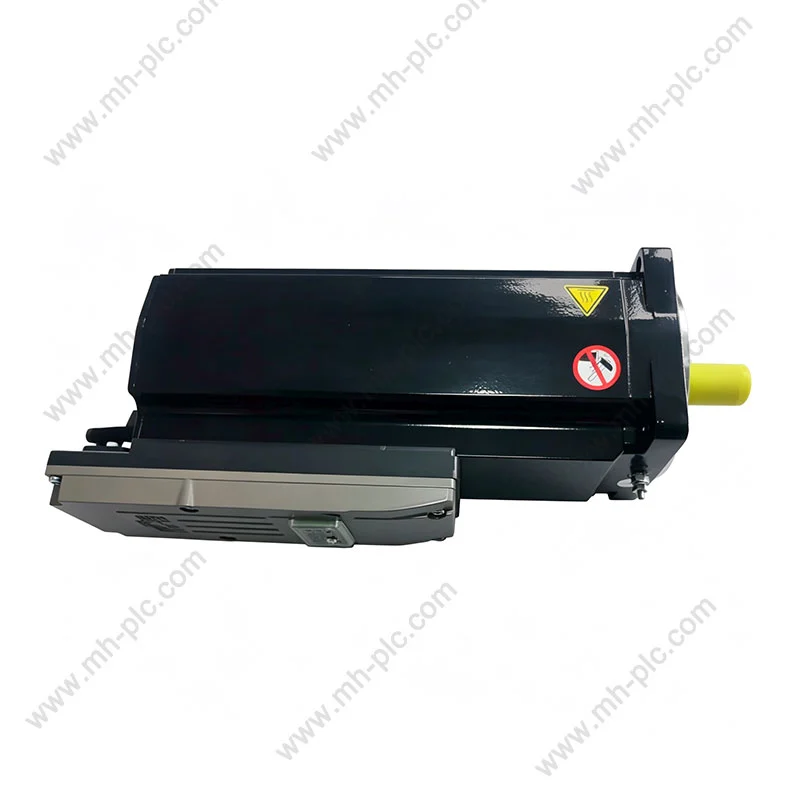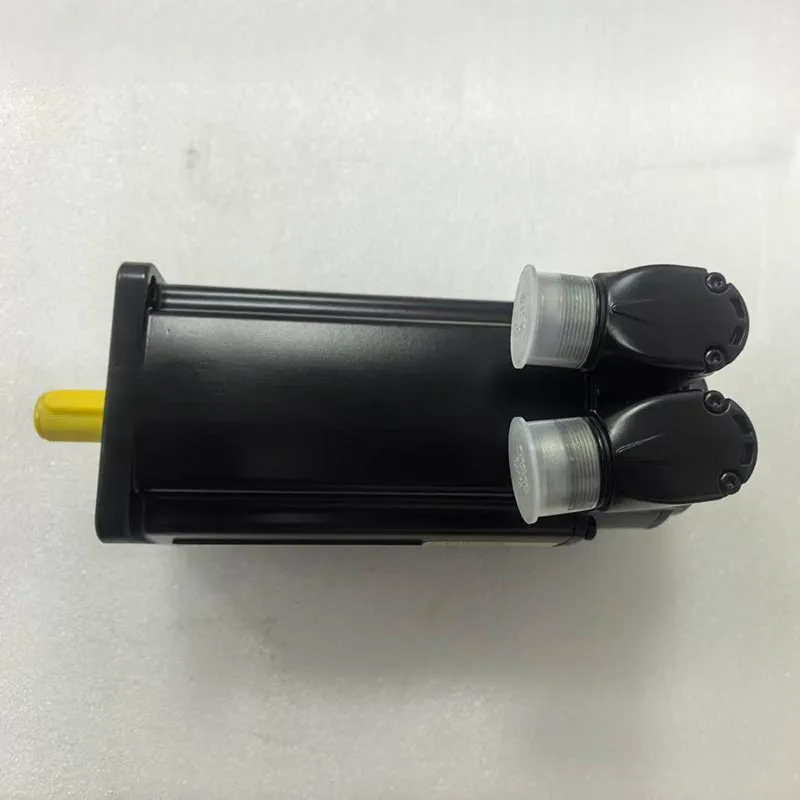
Rexroth-ServoProdukte werden häufig für Industriemaschinen in Betracht gezogen, die eine kontrollierte Geschwindigkeit, eine wiederholbare Positionierung, eine reaktionsfähige Drehmomentleistung und eine koordinierte Bewegung erfordern. Für internationale Käufer kommt es bei der Auswahl des richtigen Produkts jedoch nicht nur darauf an, einen Servomotor mit geeigneter Leistung auszuwählen. Die vollständige Anwendung kann auch vom Dauer- und Spitzendrehmoment, der Betriebsgeschwindigkeit, dem Feedback-Typ, der Haltebremse, den mechanischen Abmessungen, der Controller-Kompatibilität, der Kommunikationsschnittstelle und der Beziehung zwischen dem Motor und seinem entsprechenden Antriebssystem abhängen. Da sich Produktgenerationen auch in mechanischen und elektrischen Details unterscheiden können, ist die genaue Modellnummer bei Austausch- und Wartungsprojekten besonders wichtig.
Inhaltsverzeichnis
Klicken Sie auf ein beliebiges Thema, um direkt zum Abschnitt zu springen.
- 1. Warum ist die Servoauswahl eng mit der Maschine verknüpft?
- 2. Wie erzeugt eine Servoachse eine kontrollierte Bewegung?
- 3. Welche Komponenten müssen aufeinander abgestimmt sein?
- 4. Wie beeinflussen Drehmoment, Geschwindigkeit und Trägheit die Produktauswahl?
- 5. Warum ist der Feedback-Typ in Servoanwendungen wichtig?
- 6. Welche Rolle spielen Servoantriebe bei der Bewegungsleistung?
- 7. Wie wirken sich Bremsen, Anschlüsse und mechanische Schnittstellen auf die Auswahl aus?
- 8. Wie sind unterschiedliche Servoproduktgenerationen zu bewerten?
- 9. Welche industriellen Anwendungen benötigen eine reaktionsschnelle Bewegung?
- 10. Was sollten Käufer prüfen, bevor sie einen Ersatz bestellen?
- 11. Wie kann ein Lieferant bei der modellbasierten Beschaffung helfen?
- 12. Welche häufigen Beschaffungsfehler sollten vermieden werden?
- 13. Welche Informationen sollte eine professionelle Spezifikation enthalten?
- 14. Häufig gestellte Fragen
Warum ist die Servoauswahl eng mit der Maschine verknüpft?
Ein Servomotor arbeitet nicht isoliert. Ihre Eignung hängt davon ab, was die Maschine von ihr verlangt, wie schnell sie reagieren muss, wie oft sie beschleunigt und abbremst und wie genau sie einer vorgegebenen Flugbahn folgen muss.
Betrachten Sie eine Verpackungsmaschine. Eine Achse kann ein Produkt in Position bringen, eine andere kann einen Versiegelungsmechanismus steuern und eine dritte kann die Materialbewegung mit dem Schneidvorgang synchronisieren. Jede Achse kann ein anderes Last-, Geschwindigkeitsbereich-, Trägheits- und Beschleunigungsprofil haben.
Eine Werkzeugmaschine stellt andere Anforderungen. Seine Vorschubachse erfordert möglicherweise eine hochgradig wiederholbare Positionierung und kontrollierte Bewegung über einen langen Betriebszeitraum. Ein Roboter kann schnelle Richtungsänderungen und koordinierte mehrachsige Bewegungen priorisieren. Ein Materialtransportsystem erfordert möglicherweise eine schnelle Beschleunigung, ein kontrolliertes Anhalten und einen zuverlässigen Betrieb bei wechselnden Nutzlasten.
Diese Beispiele zeigen, warum ein Servoprodukt anhand der Bewegungsanforderungen der Maschine und nicht nur anhand eines Leistungskatalogs ausgewählt werden sollte.
Definiert Geschwindigkeit, Beschleunigung, Verzögerung, Verfahrweg, Zykluszeit und die Häufigkeit wiederholter Bewegungen.
Bestimmt Dauerdrehmoment, Spitzendrehmoment, Trägheit, Reibung, Schwerkraftbelastungen und externe Prozesskräfte.
Definiert die erforderliche Position, Geschwindigkeit, Drehmoment, Wiederholgenauigkeit und Einschwingleistung.
Erfordert die Abstimmung von Motor, Antrieb, Feedback, Steuerung, Kommunikation, Anschlüssen und mechanischen Schnittstellen.
Warum durchschnittliche Belastung nicht ausreicht
Bei vielen Maschinen gibt es große Unterschiede zwischen durchschnittlichen und Spitzenbetriebsbedingungen. Eine Positionierungsachse verbringt möglicherweise die meiste Zeit damit, zu halten oder sich langsam zu bewegen, erfordert aber dennoch ein erhebliches Drehmoment für eine schnelle Beschleunigung.
Ebenso kann eine vertikale Achse auch bei geringer durchschnittlicher Fahrgeschwindigkeit einer kontinuierlichen Schwerkraftbelastung ausgesetzt sein.
Warum die Zykluszeit die Auswahl verändert
Häufiges Beschleunigen und Abbremsen stellt höhere Anforderungen an Motor und Antrieb als eine Maschine, die kontinuierlich mit stabiler Geschwindigkeit arbeitet.
Auch das thermische Verhalten des Motors hängt vom Gesamtzyklus ab. Wiederholte Spitzendrehmomente können zu einem anderen thermischen Zustand führen als ein kurzes Beschleunigungsereignis, gefolgt von langen Leerlaufzeiten.
Warum Mechanik die elektronische Leistung beeinflusst
Ein Servocontroller kann sehr reaktionsschnell sein, aber die Maschinenpräzision wird auch durch Spiel, Kupplungsflexibilität, Riemendehnung, Schraubengenauigkeit, strukturelle Steifigkeit, Lagerzustand und Ausrichtung beeinflusst.
Aus diesem Grund sollte eine gute Servoauswahl mit einer mechanischen Bewertung einhergehen.
Wie erzeugt eine Servoachse eine kontrollierte Bewegung?
Eine typische Servoachse kombiniert Leistungsumwandlung, Echtzeitsteuerung, Motorrückmeldung und Befehle auf Maschinenebene.
Der Motion Controller definiert die Zielbewegung. Der Antrieb wandelt den Befehl in Motorstrom und -spannung um. Der Motor erzeugt Drehmoment. Das Feedback-Gerät meldet die tatsächliche Bewegung. Der Regelkreis vergleicht dann die tatsächliche Leistung mit dem Befehl und nimmt Korrekturen vor.
Positionsbefehl
Die Maschinensteuerung kann eine Zielposition oder Flugbahn vorgeben. Bei einer einfachen Indexierungsanwendung kann das Ziel eine feste Position sein. In einem koordinierten System kann sich der Befehl entsprechend einem Bewegungsprofil kontinuierlich ändern.
Geschwindigkeitskontrolle
Das System kann das Rückmeldungssignal verwenden, um die tatsächliche Geschwindigkeit zu ermitteln. Wenn der Motor unter einer unerwarteten Last langsamer wird, kann der Antrieb zum Ausgleich den erforderlichen drehmomenterzeugenden Strom erhöhen.
Aktuelle Kontrolle
Die Stromschleife arbeitet mit einer viel höheren Geschwindigkeit als die äußere Positionsschleife. Sein Zweck besteht darin, den Motorstrom so zu regulieren, dass das Drehmoment schnell gesteuert werden kann.
Positionskorrektur
Wenn die tatsächliche Position von der Sollposition abweicht, bestimmt das Steuersystem die erforderliche Korrektur. Eine ordnungsgemäße Abstimmung ist erforderlich, da ein zu aggressives System Schwingungen erzeugen kann, während ein zu wenig reagierendes System den Schleppfehler erhöhen kann.
| Kontrollschicht | Hauptzweck | Typisches Anliegen |
|---|---|---|
| Positionsschleife | Verfolgt die befohlene Position | Genauigkeit, Schleppfehler, Einschwingen |
| Geschwindigkeitsschleife | Reguliert die Motorgeschwindigkeit | Geschwindigkeitsstabilität und Störungsreaktion |
| Aktuelle Schleife | Steuert Motorstrom und Drehmoment | Dynamische Reaktion und Stromgrenzen |
| Leistungsstufe | Versorgt den Motor mit elektrischer Energie | Spannung, Strom, Schalten, thermisches Verhalten |
Warum Regelungen wichtig sind
Ohne Rückmeldung kann die Steuerung nicht direkt feststellen, ob der Motor tatsächlich die befohlene Position oder Geschwindigkeit erreicht hat. Durch die Regelung im geschlossenen Regelkreis kann das System Abweichungen erkennen und darauf reagieren.
Dies ist besonders nützlich, wenn sich die Maschinenlast während des Betriebs ändert.
Warum Tuning die Maschine widerspiegeln muss
Ein starrer, direkt gekoppelter Mechanismus kann unterschiedliche Steuerungseinstellungen einer flexiblen, riemengetriebenen Achse tolerieren. Eine Last mit großer Trägheit verhält sich auch anders als ein leichter Fahrwagen.
Daher sollte die Servoabstimmung nach der mechanischen Konfiguration durchgeführt werden.
Bewegungskoordination
In einer mehrachsigen Maschine steuert jeder lokale Servokreis seinen eigenen Motor, während der Bewegungscontroller die Gesamtbahn koordiniert.
Die Qualität der Synchronisierung hängt von der Steuerungsleistung, dem Kommunikations-Timing, der Antriebsreaktion und der mechanischen Konsistenz zwischen den Achsen ab.
Welche Komponenten müssen aufeinander abgestimmt sein?
Eine komplette Servoachse enthält normalerweise mehrere Komponenten, die als koordinierter Satz funktionieren müssen.
Motor
Der Motor liefert mechanisches Drehmoment. Wichtige Parameter sind Nenndrehmoment, Spitzendrehmoment, Nenndrehzahl, Höchstdrehzahl, Rückführungstyp, Montagemaße, Wellenabmessungen und optionale Haltebremse.
Fahren
Der Antrieb steuert den Motorstrom und empfängt Rückmeldungsinformationen. Strombereich, Spannungsklasse, Steuerfunktionen, Geberschnittstelle, Kommunikationsmöglichkeiten und mechanische Einbaumaße müssen mit Motor und Steuerung übereinstimmen.
Feedback-Gerät
Der Encoder oder Resolver teilt dem Antrieb mit, was der Motor tatsächlich tut. Der Antrieb muss die Feedback-Technologie und die elektrische Schnittstelle verstehen.
Motion-Controller
Der Motion Controller generiert Trajektorien und koordiniert Achsen. Je nach Maschine kann es sich dabei um eine SPS mit Bewegungsfunktionen, eine CNC-Steuerung, eine Robotersteuerung oder eine andere Automatisierungsplattform handeln.
Mechanische Übertragung
Getriebe, Kupplungen, Kugelumlaufspindeln, Riemen, Zahnstangen, Riemenscheiben und andere Mechanismen bestimmen, wie Motorbewegung in Maschinenbewegung umgewandelt wird.
| Systemteil | Hauptfunktion | Wichtiger Kompatibilitätspunkt |
|---|---|---|
| Servomotor | Erzeugt mechanisches Drehmoment | Drehmoment, Geschwindigkeit, Rückmeldung, Montage |
| Servoantrieb | Steuert die elektrische Leistung | Motornennwerte, Rückmeldung, Spannung, Strom |
| Encoder oder Resolver | Bietet Bewegungsfeedback | Schnittstelle, Auflösung, Kommunikation |
| Motion-Controller | Erzeugt Bewegungsbefehle | Netzwerk- und Steuerungskompatibilität |
| Mechanische Übertragung | Überträgt Bewegung auf die Maschine | Verhältnis, Spiel, Steifigkeit, Abmessungen |
Motor-Antriebs-Kopplung
Servomotoren und Antriebe werden oft als kompatible Kombinationen konstruiert. Dies kann die Inbetriebnahme vereinfachen, da der Antrieb etablierte Motordaten und kompatible Feedback-Einstellungen enthalten kann.
Bei Austauschprojekten kann die Beibehaltung der ursprünglichen Motor-Antriebs-Beziehung besonders nützlich sein, wenn die Maschinensteuerung und das mechanische System unverändert bleiben.
Kommunikation zwischen Controller und Antrieb
Steuerung und Antrieb müssen Bewegungsbefehle und Statusinformationen austauschen. Vor der Geräteauswahl sollte die erforderliche Kommunikationsarchitektur ermittelt werden.
Warum Zubehör wichtig ist
Stromkabel, Feedbackkabel, Steckverbinder, Bremskomponenten und Montagezubehör können sich alle auf eine erfolgreiche Installation auswirken.
Diese Teile sollten als Teil der vollständigen Konfiguration überprüft und nicht als unabhängige Extras behandelt werden.
Wie beeinflussen Drehmoment, Geschwindigkeit und Trägheit die Produktauswahl?
Drehmoment und Drehzahl bilden die Grundlage der Motorauswahl. Trägheit, Beschleunigungszeit und Einschaltdauer bestimmen dann, ob der ausgewählte Motor die erforderliche Bewegung ausführen kann.
Kontinuierliches Drehmoment
Das Dauerdrehmoment stellt das Drehmoment dar, das im Dauerbetrieb unter definierten thermischen Bedingungen bereitgestellt werden kann.
Er sollte mit dem tatsächlichen kontinuierlichen Teil des Arbeitszyklus der Maschine verglichen werden.
Spitzendrehmoment
Das Spitzendrehmoment unterstützt kurzzeitige Ereignisse wie Beschleunigung, schnelles Reversieren oder Prozessstörungen.
Dabei spielen die Dauer des Peaks und die Häufigkeit seines Auftretens eine Rolle.
Geschwindigkeitsbereich
Der Motor muss im erforderlichen Drehzahlbereich der Maschine laufen. Eine hohe Höchstgeschwindigkeit ist nur dann sinnvoll, wenn die Maschinenmechanik und die Steuerung sie sicher nutzen können.
Lastträgheit
Die Trägheit misst den Widerstand gegenüber Änderungen der Drehzahl. Mehr Trägheit erfordert mehr Drehmoment beim Beschleunigen oder Abbremsen.
Bei Verwendung eines Getriebes ändert sich die auf den Motor übertragene Lastträgheit mit dem Übersetzungsverhältnis.
Schwerkraftbelastungen
Ein Sonderfall sind Vertikalachsen. Die Schwerkraft erzeugt einen anhaltenden Drehmomentbedarf und erfordert möglicherweise auch eine Haltebremse.
| Parameter | Frage zum Stellen | Warum es wichtig ist |
|---|---|---|
| Kontinuierliches Drehmoment | Welches Drehmoment ist bei anhaltender Bewegung erforderlich? | Bestimmt die thermische Eignung |
| Spitzendrehmoment | Was ist das höchste Kurzzeitdrehmoment? | Bestimmt die Beschleunigungs- und Störfähigkeit |
| Geschwindigkeit | Was sind die minimalen und maximalen Betriebsgeschwindigkeiten? | Definiert den Betriebsbereich des Motors |
| Trägheit | Wie viel rotierende Masse muss beschleunigt werden? | Beeinflusst Drehmoment und Tuning |
| Zykluszeit | Wie oft wiederholt die Achse ihre Bewegung? | Beeinflusst thermische und dynamische Anforderungen |
Warum RMS-Drehmoment wichtig sein kann
Bei zyklischen Maschinen erfährt der Motor nicht kontinuierlich das gleiche Drehmoment. Es kann mit hohem Drehmoment beschleunigen, mit mäßigem Drehmoment fahren, abbremsen und dann im Leerlauf bleiben.
Das RMS-Drehmoment bietet eine nützliche Darstellung des thermischen Bedarfs über den Zyklus.
Beschleunigungsmoment
Eine vereinfachte mechanische Beziehung ist:
Beschleunigungsmoment = Trägheit × Winkelbeschleunigung
Diese Beziehung verdeutlicht, warum eine Maschine mit hoher Trägheit und aggressiver Beschleunigung ein erhebliches Spitzenmotordrehmoment benötigen kann, selbst wenn ihre Dauerlast relativ gering ist.
Übersetzungsverhältnis
Getriebe können das Ausgangsdrehmoment erhöhen und gleichzeitig die reflektierte motorseitige Trägheit reduzieren. Bei der eigentlichen Auswahl sollten daher sowohl der Motor als auch das mechanische Getriebe berücksichtigt werden.
Externe Prozesskraft
Schneiden, Pressen, Spannen, Klemmen, Wickeln und andere Vorgänge können äußere Kräfte erzeugen, die den Drehmomentbedarf des Motors erhöhen.
- Definieren Sie die Bewegung:Legen Sie Weg, Geschwindigkeit, Beschleunigung, Verzögerung und Zykluszeit fest.
- Bestimmen Sie die Belastung:Identifizieren Sie Masse, Trägheit, Reibung, Schwerkraft und externe Prozesskräfte.
- Rezensionsübermittlung:Notieren Sie Getriebeübersetzung, Schneckensteigung, Riemenübersetzung oder andere mechanische Beziehungen.
- Drehmoment berechnen:Bestimmen Sie Dauer-, Beschleunigungs- und Spitzenbedarf.
- Geschwindigkeit prüfen:Stellen Sie sicher, dass der erforderliche Betriebsbereich innerhalb des angegebenen Bereichs des Motors liegt.
- Überprüfen Sie die thermische Belastung:Bewerten Sie den gesamten Wiederholungszyklus und nicht nur einen Betriebspunkt.
Warum ist der Feedback-Typ in Servoanwendungen wichtig?
Feedback liefert die Informationen, die zum Schließen des Bewegungsregelkreises erforderlich sind. Verschiedene Feedback-Technologien bieten unterschiedliche Kombinationen aus Auflösung, Positionsinformationen, Robustheit und elektrischer Schnittstelle.
Inkrementalgeber
Inkrementalgeber erzeugen Impulssignale, wenn sich die Motorwelle dreht. Das Steuerungssystem nutzt diese Impulse, um Bewegung und Richtung zu bestimmen.
Sie eignen sich für viele Anwendungen, bei denen ein Referenzverfahren nach dem Start akzeptabel ist.
Absolutwertgeber
Absolutwertgeber liefern definierte Positionsinformationen. Je nach Ausführung kann dies dem System ermöglichen, die Wellenposition nach Wiederherstellung der Stromversorgung direkter zu erkennen.
Dies kann bei Maschinen nützlich sein, bei denen Positionsinformationen unmittelbar nach dem Start wichtig sind.
Resolver-Feedback
Resolver nutzen elektromagnetische Prinzipien zur Bestimmung der Winkelposition und können für anspruchsvolle Umgebungen geeignet sein, in denen Robustheit wichtig ist.
Auflösung
Die Rückmeldungsauflösung gibt an, wie fein die Wellenbewegung gemessen werden kann. Eine höhere Auflösung kann eine bessere Steuerung unterstützen, beseitigt jedoch nicht automatisch mechanische Ungenauigkeiten.
| Feedback-Typ | Grundlegendes Merkmal | Überlegungen zur Auswahl |
|---|---|---|
| Inkrementalgeber | Pulsbasierte relative Bewegungsinformationen | Referenzposition und Schnittstelle |
| Absolutwertgeber | Definierte Informationen zur Wellenposition | Lösung und Kommunikation |
| Resolver | Elektromagnetische Positionsrückmeldung | Umweltverträglichkeit und Schnittstelle |
Rückmeldung und Positionierungsgenauigkeit
Die Positionierungsgenauigkeit hängt nicht nur von der Encoderauflösung ab. Mechanisches Spiel, Kupplungsflexibilität, Genauigkeit der Kugelumlaufspindel, Rahmensteifigkeit, Wärmeausdehnung und Steuerungsabstimmung können alle zum endgültigen Maschinenfehler beitragen.
Feedback-Kabelführung
Feedbackkabel werden in vielen Maschinen in der Nähe von Stromkabeln und Schaltelektronik betrieben. Abschirmung, Erdung, Steckerintegrität und geeignete Verlegung können dazu beitragen, die Signalqualität zu bewahren.
Warum die Rückkopplungskompatibilität beim Austausch von entscheidender Bedeutung ist
Ein vorhandener Antrieb kann für eine bestimmte Feedback-Technologie konfiguriert werden. Ein Ersatzmotor mit einer anderen Encoder-Schnittstelle erfordert daher möglicherweise eine andere Antriebs- oder Feedback-Option.
Welche Rolle spielen Servoantriebe bei der Bewegungsleistung?
Der Servoantrieb ist die Leistungs- und Steuerschnittstelle zwischen Maschinensteuerung und Motor. Sie bestimmt, wie schnell und genau der Motor auf sich ändernde Befehle reagieren kann.
Leistungsumwandlung
Der Antrieb wandelt eingehende elektrische Energie in geregelten Motorstrom um. Die Halbleiterschaltung erzeugt entsprechend dem Regelalgorithmus die erforderliche dreiphasige Leistung.
Aktuelle Regelung
Die Stromregelung ist für die Drehmomentregelung von zentraler Bedeutung. Durch die schnelle Stromreaktion kann der Antrieb schnell reagieren, wenn sich die Maschinenlast ändert.
Feedbackverarbeitung
Der Antrieb interpretiert Encoder- oder Resolverdaten und kombiniert diese Informationen mit der befohlenen Bewegung, um Korrekturen zu berechnen.
Schutz
Antriebe überwachen üblicherweise Strom, Spannung, Temperatur und andere interne Betriebsbedingungen. Zu den Schutzreaktionen können je nach Fehler Alarme, Strombegrenzung, kontrollierter Stopp oder Abschaltung gehören.
Kommunikation
Der Antrieb kann über ein bestimmtes Industrienetzwerk mit der SPS, CNC, Motion Controller, HMI oder dem Überwachungssystem kommunizieren.
| Antriebsfunktion | Zweck | Auswirkungen auf die Anwendung |
|---|---|---|
| Aktuelle Kontrolle | Reguliert den Motorstrom | Drehmomentreaktion |
| Geschwindigkeitskontrolle | Behält die befohlene Geschwindigkeit bei | Geschwindigkeitsstabilität |
| Positionskontrolle | Verfolgt die befohlene Position | Positionsgenauigkeit und Einschwingverhalten |
| Feedbackverarbeitung | Liest die tatsächliche Bewegung | Korrektur im geschlossenen Regelkreis |
| Schutz | Überwacht die Betriebsbedingungen | Fehlerreaktion und Geräteschutz |
| Kommunikation | Tauscht Steuer- und Diagnosedaten aus | SPS- und Maschinenintegration |
Warum die Laufwerksgröße je nach Anwendung unterschiedlich ist
An einen Antrieb für eine kontinuierlich rotierende Achse müssen möglicherweise nicht die gleichen Anforderungen gestellt werden wie an einen Antrieb für die schnelle Indexierung.
Häufiges Beschleunigen und hohes Spitzendrehmoment können eine höhere Kurzzeitstrombelastbarkeit erfordern.
Antriebs- und Motordaten
Der Antrieb benötigt möglicherweise motorspezifische Parameter, um die vorgesehene Regelleistung zu erreichen.
Falsche Motordaten können zu schlechter Drehmomentregelung, unnötigem Strom oder falschem Schutzverhalten führen.
Thermische Bedingungen des Antriebs
Schranktemperatur, Montageabstand, Schaltfrequenz, Ausgangsstrom und Belüftung beeinflussen alle die Antriebstemperatur.
Das Installationsdesign sollte daher den spezifizierten Umgebungs- und Wärmeanforderungen des Antriebs entsprechen.
Wie wirken sich Bremsen, Anschlüsse und mechanische Schnittstellen auf die Auswahl aus?
Viele Austauschprobleme treten eher an den Schnittstellen als bei der Kernleistung des Motors auf. Ein Motor kann das erforderliche Drehmoment und die erforderliche Drehzahl erreichen, aber aufgrund von Wellen-, Flansch-, Stecker- oder Bremsenunterschieden dennoch nicht in die Maschine passen.
Haltebremse
Eine Haltebremse kann eine stationäre Motorposition aufrechterhalten, wenn das elektrische Drehmoment entfernt wird. Vertikalachsen erfordern diese Funktion häufig.
Es sollten Bremsspannung, Verkabelung, Löseverhalten und Steuerungssequenz überprüft werden.
Schaftabmessungen
Wellendurchmesser und Wellenlänge müssen mit der Kupplung, dem Getriebe, der Riemenscheibe oder einer anderen mechanischen Übertragung übereinstimmen.
Flanschabmessungen
Die Motormontage hängt normalerweise vom Flanschmuster, dem Bolzenabstand, dem Führungsdurchmesser und den Gesamtabmessungen des Motors ab.
Steckeranordnung
Leistungs- und Feedback-Anschlüsse können je nach Modellfamilie oder Produktgeneration unterschiedlich angeordnet sein. Die Steckerausrichtung kann sich auch auf die Kabelführung und die Schrankanordnung auswirken.
Kühlanordnung
Einige Motoren basieren auf natürlicher Kühlung, während andere je nach Produktdesign zusätzliche Kühlanordnungen nutzen können.
| Schnittstelle | Was zu überprüfen ist | Warum es wichtig ist |
|---|---|---|
| Bremse | Bremsentyp und Spannung | Halte- und Kontrollkompatibilität |
| Welle | Durchmesser, Länge, ggf. Keilnut | Mechanische Kopplung |
| Flansch | Montagemaße und Pilot | Physische Installation |
| Stromanschluss | Steckertyp und Pin-Konfiguration | Elektroinstallation |
| Feedback-Anschluss | Encoder-Schnittstelle und Verkabelung | Betrieb im geschlossenen Regelkreis |
| Kühlung | Kühlmethode und Installationsanforderungen | Wärmeleistung |
Warum Einbaumaße bei Austauschprojekten wichtig sind
Industriemaschinen sind oft um feste Montagepunkte herum konstruiert. Ein Ersatzmotor mit anderen Gesamtabmessungen kann eine mechanische Neukonstruktion erfordern, selbst wenn die elektrischen Nennwerte akzeptabel sind.
Warum die Steckerausrichtung wichtig ist
Die Kabelführung wird häufig durch Schutzabdeckungen, Maschinenschutzvorrichtungen, bewegliche Komponenten und Schrankwände eingeschränkt. Die Ausrichtung des Steckers kann daher die Praktikabilität der Installation beeinträchtigen.
Zeitpunkt des Lösens der Bremse
Bei vertikalen Achsen müssen das Lösen der Bremse und die Erzeugung des Motordrehmoments koordiniert werden. Ein zu frühes Lösen der Bremse oder das Entfernen des Motordrehmoments vor dem Einlegen der Bremse kann zu unerwünschten Achsbewegungen führen.
Wie sind unterschiedliche Servoproduktgenerationen zu bewerten?
Industrielle Automatisierungsgeräte bleiben oft viele Jahre lang im Einsatz. Infolgedessen müssen Ingenieure und Wartungsteams möglicherweise neuere und etablierte Produktgenerationen für verschiedene Maschinen beschaffen.
Verwandte Produktfamilien können ähnliche Funktionen aufweisen, sich jedoch in Abmessungen, Feedback-Optionen, Antriebskompatibilität, Kommunikationsarchitektur oder verfügbarem Zubehör unterscheiden.
Etablierte Motorenfamilien
Ältere Automatisierungssysteme können über Jahre hinweg zuverlässig weiterarbeiten. Wenn ein Austausch erforderlich ist, liefert die ursprüngliche Materialnummer wertvolle Informationen über die installierte Konfiguration.
Neuere Motorfamilien
Neuere Produktfamilien bieten möglicherweise andere Gehäuseabmessungen, Feedback-Optionen, Kühlmethoden oder Integrationsfunktionen.
Diese Produkte eignen sich hervorragend für neue Projekte, sind aber nicht unbedingt ein direkter mechanischer Ersatz für ältere Motoren.
Warum Modellcodes wichtig sind
Industrielle Modellnummern können wichtige Konfigurationsinformationen verschlüsseln. Ein kleiner Suffix-Unterschied kann Rückmeldung, Bremse, Wicklung, Montage oder andere Optionen unterscheiden.
| Vergleichspunkt | Was zu überprüfen ist | Ersatzrisiko bei Nichtbeachtung |
|---|---|---|
| Motorfamilie | Ursprüngliche und vorgeschlagene Familie | Unterschiedliche technische Architektur |
| Modellnummer | Vollständige Materialnummer | Falsche Konfiguration |
| Rückmeldung | Encoder- oder Resolver-Spezifikation | Laufwerksinkompatibilität |
| Bremse | Bremsoption und Spannung | Kontroll- oder Halteprobleme |
| Montage | Flansch- und Wellenabmessungen | Konflikt bei der mechanischen Installation |
| Antriebsbeziehung | Kompatible Antriebsfamilie | Falsche Servosystemkombination |
Austausch bedeutet nicht immer identische Hardware
Möglicherweise muss ein veraltetes oder nicht verfügbares Modell mit einer späteren Produktfamilie verglichen werden. In dieser Situation sollte der Vergleich elektrische, mechanische, Feedback-, Software-, Steuerungs- und Kommunikationseigenschaften umfassen.
Wenn es sinnvoll ist, die gleiche Produktfamilie beizubehalten
Wenn eine Maschine mehrere Achsen derselben etablierten Plattform enthält, kann die Aufrechterhaltung desselben Ökosystems die Konfiguration und das Ersatzteilmanagement vereinfachen.
Wenn eine andere Familie angemessen sein könnte
Eine neuere Maschine oder ein größeres Steuerungssystem-Upgrade bieten möglicherweise die Möglichkeit, eine andere Servoplattform zu verwenden. Dies sollte als systemtechnische Entscheidung und nicht als einfacher Produktaustausch betrachtet werden.
Welche industriellen Anwendungen benötigen eine reaktionsschnelle Bewegung?
Servosysteme sind besonders relevant, wenn eine Maschine wiederholbare Bewegungen, hohe Beschleunigungen, koordinierte Achsen oder eine genaue Positionierung benötigt.
Indexierung, Folienzuführung, Schneiden, Versiegeln, Befüllen und synchronisierte Produkthandhabung.
Vorschubachsen, Positionierung, koordinierte Bewegung und präzise mechanische Steuerung.
Mehrachsige Bewegung, die eine koordinierte Geschwindigkeits-, Positions- und Drehmomentreaktion erfordert.
Rollensynchronisation, Registrierung, Aufwickeln, Schlitzen und spannungsbezogene Bewegung.
Wiederholbare Positionierung zum Einsetzen, Befestigen, Ausgeben, Pressen und Prüfen.
Indexierung, Transfersysteme, Heben, Pick-and-Place und automatisierte Positionierung.
Verpackung
Verpackungsmaschinen sind oft auf präzises Timing angewiesen. Ein Produkt muss am richtigen Ort ankommen, während eine andere Achse das Schneiden oder Versiegeln übernimmt.
Das Servosystem hilft bei der Koordinierung dieser Aktionen durch synchronisierte Bewegungsbefehle.
Werkzeugmaschinen
Werkzeugmaschinen können eine präzise Vorschubbewegung und eine wiederholbare Positionierung erfordern. Servoachsen können Kugelumlaufspindeln, Drehtische oder andere Positionierungsmechanismen antreiben.
Robotik
Robotersysteme sind darauf angewiesen, dass sich mehrere Achsen gemeinsam entlang einer geplanten Flugbahn bewegen. Der Controller übernimmt die Gesamtkoordination, während jeder Servoantrieb seinen lokalen Motor regelt.
Drucken und Konvertieren
Druck- und Verarbeitungsanlagen erfordern häufig genaue Beziehungen zwischen Walzen und Verarbeitungsabschnitten. Geschwindigkeitsunterschiede können sich auf die Registrierung und den Materialtransport auswirken.
Montageautomatisierung
Montagemaschinen wiederholen häufig kurze Bewegungen mit hoher Frequenz. Eine konsistente Beschleunigung, Verzögerung, Positionierung und Drehmomentreaktion können daher wichtig sein.
Materialhandhabung
Automatisierte Handhabungsgeräte können eine schnelle Bewegung gefolgt von einem kontrollierten Stoppen erfordern. Die Belastung kann auch von Zyklus zu Zyklus variieren.
| Anwendung | Typische Bewegungsanforderung | Wichtiger Auswahlbereich |
|---|---|---|
| Verpackung | Indizierung und Synchronisierung | Positionskontrolle und Kommunikation |
| Werkzeugmaschinen | Präzise Vorschubbewegung | Feedback und dynamische Reaktion |
| Robotik | Mehrachsige Flugbahnen | Synchronisation und Positionskontrolle |
| Rollensynchronisation | Geschwindigkeitsregulierung und Koordination | |
| Montage | Schnelle wiederholbare Bewegungen | Beschleunigungs- und Einschwingverhalten |
| Materialhandhabung | Schneller Transfer und kontrollierte Stopps | Drehmoment, Trägheit, Bremsen |
Die Anwendung bestimmt die technische Priorität. Eine Hochgeschwindigkeits-Verpackungsachse kann eine schnelle Reaktion erfordern, während bei einer schweren Transferachse mehr Wert auf Spitzendrehmoment und Trägheitshandhabung gelegt werden kann.
Was sollten Käufer prüfen, bevor sie einen Ersatz bestellen?
Austauschprojekte sind oft anspruchsvoller als die Beschaffung neuer Geräte, da das neue Produkt in eine bestehende Maschinen- und Steuerungsarchitektur passen muss.
Überprüfen Sie die vollständige Modellnummer
Die vollständige Materialnummer ist in der Regel sinnvoller als ein verkürzter Produktname. Es hilft bei der Unterscheidung der erforderlichen Spannung, Rückmeldung, Bremse, Wicklung oder mechanischen Konfiguration.
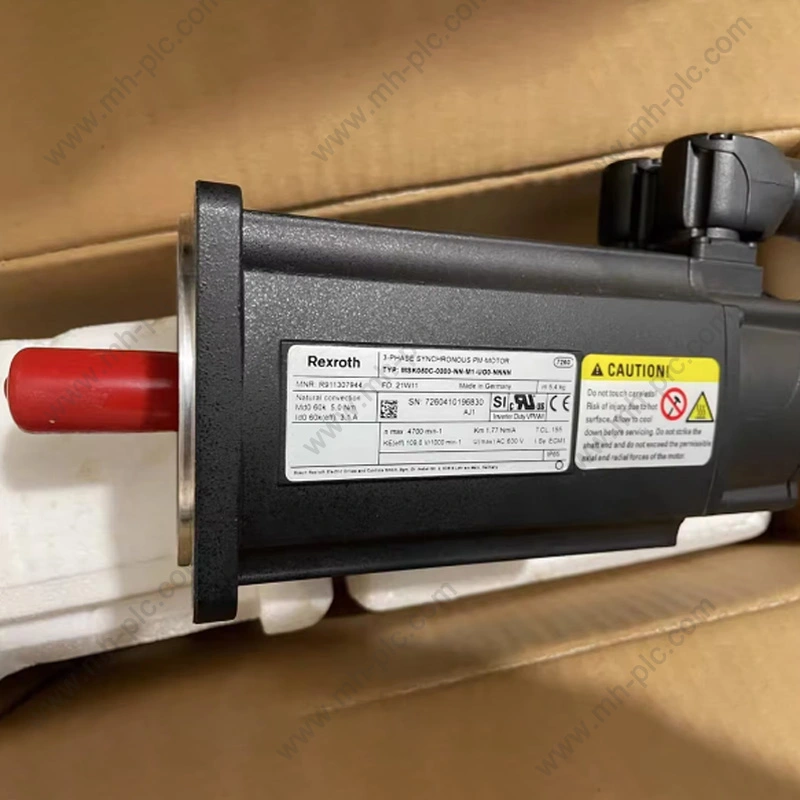
Überprüfen Sie das Typenschild des Motors
Notieren Sie Leistung, Drehmoment, Drehzahl, Strom, Spannung, Rückmeldungsinformationen, Bremsinformationen und die vollständige Modellnummer.
Überprüfen Sie das vorhandene Laufwerk
Überprüfen Sie das Antriebsmodell, den Nennstrom, die Versorgungsspannung, die Steuerplattform, die Feedback-Schnittstelle, die Kommunikationsoption und das installierte Zubehör.
Überprüfen Sie den Controller
Identifizieren Sie die SPS, CNC, Robotersteuerung oder Bewegungssteuerung und bestimmen Sie, wie sie mit dem vorhandenen Antrieb kommuniziert.
Überprüfen Sie die mechanische Schnittstelle
Messen Sie Wellenabmessungen, Flanschabmessungen, Schraubenmuster, Pilotabmessungen und den verfügbaren Installationsraum.
Verkabelung prüfen
Leistungskabel und Feedbackkabel sollten auf Steckertyp, Länge, Verlegung, Abschirmung und ggf. Pinbelegung überprüft werden.
| Ersatzprüfung | Informationen erforderlich | Grund |
|---|---|---|
| Motormodell | Vollständige Materialnummer | Identifiziert die genaue Konfiguration |
| Antriebsmodell | Komplettes Modell und Optionen | Bestätigt die Steuerkompatibilität |
| Rückmeldung | Informationen zum Encoder oder Resolver | Gewährleistet Closed-Loop-Kompatibilität |
| Bremse | Bremsoption und Spannung | Unterstützt den korrekten Haltebetrieb |
| Mechanische Passform | Welle, Flansch, Abmessungen | Bestätigt die physische Installation |
| Kommunikation | SPS- oder Controller-Schnittstelle | Behält die Maschinenintegration bei |
Warum Fotos helfen können
Fotos des Typenschilds können die Identifizierung des Modells erleichtern, insbesondere wenn der gedruckte Code lang ist oder mehrere Konfigurationssegmente enthält.
Fotos von Anschlüssen und Montageanordnungen können auch dabei helfen, mechanische und elektrische Unterschiede zu erkennen.
Warum der ursprüngliche Antrag beschrieben werden sollte
Wenn Sie wissen, dass ein Motor in einer Verpackungslinie, einer Werkzeugmaschine, einem Roboter oder einem Förderband verwendet wird, erhalten Sie einen Kontext für Drehmoment-, Geschwindigkeits-, Brems- und Steuerungsanforderungen.
Warum sich der Austausch nicht nach dem Aussehen richten sollte
Zwei Servomotoren können ähnlich aussehen, aber unterschiedliche Feedbacksysteme, Wellenabmessungen, Montagekonfigurationen oder Antriebskompatibilität aufweisen.
- Notieren Sie das installierte Modell:Erfassen Sie die vollständigen Motor- und Antriebsmodellnummern.
- Technische Bewertungen aufzeichnen:Bestätigen Sie Spannung, Strom, Drehmoment, Leistung und Geschwindigkeit.
- Feedback identifizieren:Notieren Sie den Encoder- oder Resolvertyp und die Schnittstelle.
- Bremskonfiguration prüfen:Bestätigen Sie, ob eine Haltebremse installiert ist.
- Abmessungen überprüfen:Vergleichen Sie Welle, Flansch, Montage und Gesamtabmessungen.
- Kommunikation bestätigen:Überprüfen Sie die SPS-, CNC- oder Motion-Controller-Kompatibilität.
- Überprüfen Sie die Bewerbung:Beschreiben Sie die tatsächlichen Maschinenlast- und Bewegungsanforderungen.
- Bestätigen Sie das vorgeschlagene Modell:Überprüfen Sie vor der Bestellung die vollständige Produktkonfiguration.
Wie kann ein Lieferant bei der modellbasierten Beschaffung helfen?
Bei Markengeräten für die industrielle Automatisierung kann ein Lieferant einen Mehrwert schaffen, indem er Käufern dabei hilft, das richtige Modell zu identifizieren und die Kompatibilität zu prüfen, bevor die Bestellung abgeschlossen wird.
Modellidentifikation
Die ursprüngliche Materialnummer kann mit der gewünschten Produktfamilie und Anwendung verglichen werden.
Dies ist besonders hilfreich, wenn der Kunde das installierte Maschinenmodell kennt, sich aber nicht sicher ist, welche Servokomponente benötigt wird.
Konfigurationsprüfung
Ein Lieferant kann dabei helfen, wichtige technische Details wie Motorleistung, Feedback, Bremse, Montage und damit verbundene Antriebsanforderungen zu vergleichen.
Ersatzbeschaffung
Wartungsteams benötigen oft Komponenten für Maschinen, die schon seit Jahren im Einsatz sind. Das angeforderte Produkt gehört möglicherweise zu einer etablierten Produktfamilie und nicht zur neuesten Serie.
Ein modellorientierter Beschaffungsprozess kann daher sinnvoller sein als eine generische Empfehlung für eine neue Produktfamilie.
Überprüfung der Bewerbungsinformationen
Wenn die ursprüngliche Modellnummer unvollständig ist, können Anwendungsdetails zusätzlichen Kontext liefern.
- Maschinentyp:Identifizieren Sie die Ausrüstung und die Achsfunktion.
- Motorinformationen:Geben Sie Nenndrehmoment, Drehzahl, Spannung, Strom und Modell an.
- Antriebsinformationen:Stellen Sie das aktuelle Antriebsmodell und die Steuerungsplattform bereit.
- Rückmeldung:Bestätigen Sie die Anordnung des Encoders oder Resolvers.
- Mechanische Daten:Geben Sie Informationen zu Welle, Flansch, Abmessungen und Montage an.
- Steuerungssystem:Identifizieren Sie die SPS, CNC oder Motion Controller.
Warum die lieferantengesteuerte Verifizierung wichtig ist
Industrielle Produktcodes können ohne den vollständigen technischen Kontext schwer zu interpretieren sein. Ein Modell, das in einem Suchergebnis richtig aussieht, verfügt möglicherweise über eine andere Feedback-Schnittstelle, Bremsoption oder mechanische Konfiguration.
Eine Überprüfung vor dem Versand kann daher vermeidbare Installationsprobleme verhindern.
Neue Projekte versus Ersatzprojekte
Für eine neue Maschine kann der Lieferant das angeforderte Drehmoment, die Geschwindigkeit, die Rückmeldung, die Steuerung und die Umgebung überprüfen.
Bei einer vorhandenen Maschine sind die Originalmodell- und Typenschildinformationen im Allgemeinen der beste Ausgangspunkt.
| Projekttyp | Die nützlichsten Informationen | Lieferantenfokus |
|---|---|---|
| Neue Maschine | Bewegungsprofil und Lastanforderungen | Produktanpassung und -konfiguration |
| Routinemäßiger Austausch | Vollständiges Originalmodell | Genaue Modellidentifikation |
| Ältere Maschine | Typenschild und Anwendungsdetails | Etablierte Produktfamilienbeschaffung |
| Kontroll-Upgrade | Bestehendes System plus neuer Controller | Antriebs- und Kommunikationskompatibilität |
Welche häufigen Beschaffungsfehler sollten vermieden werden?
Beschaffungsfehler können zu unnötigen Verzögerungen führen, wenn eine Servokomponente technisch dem gewünschten Produkt ähnelt, aber nicht tatsächlich kompatibel ist.
- Verwendung einer verkürzten Modellnummer:Fehlende Suffixinformationen können wichtige Konfigurationsunterschiede verbergen.
- Passend nur zur Nennleistung:Drehmoment, Geschwindigkeit, Feedback, Bremse und Abmessungen spielen ebenfalls eine Rolle.
- Ignorieren des installierten Laufwerks:Vor der Auswahl eines Ersatzmotors sollte die Motor-Antriebskompatibilität überprüft werden.
- Feedback ignorieren:Encoder- oder Resolverunterschiede können den ordnungsgemäßen Betrieb im geschlossenen Regelkreis verhindern.
- Ignorieren der Montageschnittstelle:Unterschiede zwischen Welle und Flansch können eine physische Installation verhindern.
- Ignorieren des Controllers:Ein technisch geeigneter Antrieb unterstützt möglicherweise nicht das bestehende Kommunikationssystem.
- Die Bremse ignorieren:Eine fehlende oder unterschiedliche Bremse kann den Betrieb der Vertikalachse beeinträchtigen.
- Angenommen, das neueste Modell ist der direkte Ersatz:Spätere Produktgenerationen können über andere technische Schnittstellen verfügen.
Das Problem mit der Modellnummer
Lange industrielle Modellnummern sind schwer zu merken, aber jeder Abschnitt kann nützliche Konfigurationsinformationen enthalten. Wenn Sie einen Ersatz anfordern, sollte nach Möglichkeit der vollständige Code angegeben werden.
Das Leistungsproblem
Die Leistung lässt sich leicht vergleichen, sie beschreibt jedoch nicht die vollständige Bewegungsfähigkeit.
Eine Maschine, die ein hohes Spitzendrehmoment erfordert, benötigt möglicherweise einen anderen Motor und Antrieb als eine Maschine mit der gleichen Durchschnittsleistung, aber einem gleichmäßigeren Lastprofil.
Das Kompatibilitätsproblem
Motor und Antrieb sollten als aufeinander abgestimmtes Paar behandelt werden, es sei denn, die vorgeschlagene Kombination wurde technisch verifiziert.
Das Dokumentationsproblem
Bei Austauschprojekten handelt es sich häufig um alte Maschinen, deren Originaldokumentation unvollständig ist. Fotos von Typenschildern, Schaltschränken, Schaltplänen und Informationen zur Maschinenanwendung können dabei helfen, die erforderliche Konfiguration wiederherzustellen.
Das Annahmeproblem
„Gleiche Serie“ bedeutet nicht unbedingt „gleiche Spezifikation“. Zugehörige Produkte können unterschiedliche Wicklungskonfigurationen, Rückmeldungsoptionen, Bremsen, Anschlüsse oder mechanische Abmessungen haben.
Welche Informationen sollte eine professionelle Spezifikation enthalten?
Eine professionelle Servospezifikation sollte den Entwicklungs- und Beschaffungsteams genügend Informationen liefern, um das geeignete Produkt zu identifizieren, ohne sich auf Annahmen zu verlassen.
| Spezifikationskategorie | Zu definierende Informationen | Auswahlzweck |
|---|---|---|
| Maschinenanwendung | Maschinentyp und Achsfunktion | Definiert Bewegungsanforderungen |
| Motor | Modell, Drehmoment, Geschwindigkeit, Spannung, Strom | Definiert die motorische Leistungsfähigkeit |
| Fahren | Modell, Spannung, Strom, Optionen | Definiert die Leistungs- und Steuerungskompatibilität |
| Rückmeldung | Encoder- oder Resolvertyp | Gewährleistet Closed-Loop-Kompatibilität |
| Bewegungsprofil | Geschwindigkeit, Beschleunigung, Verzögerung, Weg, Zykluszeit | Definiert dynamische Anforderungen |
| Laden | Masse, Trägheit, Reibung, äußere Kraft | Bestimmt den Drehmomentbedarf |
| Bremse | Vorhandensein und Spannung der Bremse | Unterstützt Halte- und Sicherheitsfunktionen |
| Mechanische Schnittstelle | Welle, Flansch, Einbaumaße | Bestätigt die körperliche Eignung |
| Kommunikation | SPS-, CNC- oder Motion-Netzwerk-Schnittstelle | Gewährleistet die Automatisierungsintegration |
| Umfeld | Temperatur, Luftfeuchtigkeit, Vibration, Einbaubedingungen | Bestätigt die Eignung für die Anwendung |
Beginnen Sie mit der Bewerbung
Identifizieren Sie, was die Achse tatsächlich tut. „Servomotor für automatisierte Geräte“ ist zu weit gefasst. Eine nützlichere Beschreibung erläutert die Bewegungs-, Last-, Geschwindigkeits-, Beschleunigungs- und Steuerungsanforderungen.
Geben Sie die vollständigen Motordaten an
Sofern verfügbar, sollten Informationen zu Motorleistung, Drehmoment, Drehzahl, Strom, Spannung, Rückmeldung und Bremse enthalten sein.
Geben Sie die vollständigen Antriebsdaten an
Das Antriebsmodell, die Versorgungsspannung, der Nennstrom, die Kommunikationsoption, die Feedback-Schnittstelle und das installierte Zubehör sollten dokumentiert werden.
Definieren Sie den Bewegungszyklus
Geben Sie Beschleunigungszeit, Verzögerungszeit, Betriebsgeschwindigkeit, Verfahrweg, Verweilzeit und Wiederholungsfrequenz an.
Definieren Sie die mechanische Belastung
Masse, Trägheit, Getriebeübersetzung, Schneckensteigung, Riemenscheibenabmessungen, Reibung und externe Prozesskräfte können alle die Auswahl beeinflussen.
Definieren Sie die Umgebungsbedingungen
Umgebungstemperatur, Schranktemperatur, Vibration, Feuchtigkeit, Staub und Installationsposition sollten berücksichtigt werden.
Definieren Sie Ersetzungsbeschränkungen
Für eine bestehende Maschine sollte in der Spezifikation festgelegt werden, welche Komponenten unverändert bleiben müssen. Dazu können die Steuerung, der Schrank, die Kabel, das Getriebe, die Kupplung und die Montagestruktur gehören.
- Identifizieren Sie die Achse:Beschreiben Sie seine Funktion und Maschinenposition.
- Notieren Sie das installierte Produkt:Erfassen Sie vollständige Motor- und Antriebsmodellnummern.
- Rekordbewertungen:Bestätigen Sie Drehmoment, Drehzahl, Strom, Spannung und Leistung.
- Feedback identifizieren:Bestätigen Sie die Encoder- oder Resolverkonfiguration.
- Überprüfen Sie mechanische Schnittstellen:Überprüfen Sie Welle, Flansch, Montage und Gesamtabmessungen.
- Bewegung definieren:Zeichnen Sie Geschwindigkeit, Beschleunigung, Verzögerung, Weg und Zykluszeit auf.
- Kommunikation definieren:Identifizieren Sie die Controller- und Netzwerkarchitektur.
- Test Bremsen:Überprüfen Sie die Anforderungen an regeneratives Bremsen und Haltebremse.
- Überprüfungsumgebung:Bestätigen Sie Temperatur, Luftfeuchtigkeit, Vibration und Installationsbedingungen.
- Endgültiges Modell überprüfen:Überprüfen Sie vor dem Kauf die vollständige Konfiguration.
Was sollten Käufer einem Lieferanten bieten?
- Vollständige Materialnummer:Geben Sie den vollständigen Modellcode vom Typenschild an.
- Bild des Typenschildes:Fügen Sie, sofern verfügbar, ein klares Foto bei.
- Antriebsmodell:Geben Sie die entsprechenden Antriebs- oder vorhandenen Schaltschrankinformationen an.
- Maschinenanwendung:Erklären Sie die Achsfunktion und den Maschinenablauf.
- Mechanische Abmessungen:Bereitstellung von Wellen- und Montageinformationen für Austauschprojekte.
- Feedback-Informationen:Identifizieren Sie Encoder-, Resolver- oder andere Feedback-Details.
- Steuerungsarchitektur: Identify PLC, CNC, motion controller, and communication interface.
Diese Informationen ermöglichen einem Lieferanten eine aussagekräftigere Produktprüfung. Es hilft auch dabei, exakte Ersetzungen von alternativen Konfigurationen zu unterscheiden, die möglicherweise zusätzliche technische Arbeiten erfordern.
Häufig gestellte Fragen
Wozu dient ein Rexroth-Servosystem?
Servosysteme werden in Industriemaschinen eingesetzt, die eine kontrollierte Geschwindigkeit, ein bestimmtes Drehmoment, eine kontrollierte Positionierung oder eine koordinierte Bewegung erfordern. Zu den typischen Anwendungen gehören Verpackung, Werkzeugmaschinen, Robotik, Druck, Montage und automatisierte Materialhandhabung.
Ist ein Servomotor dasselbe wie ein Servoantrieb?
Nein. Der Motor erzeugt ein mechanisches Drehmoment, während der Servoantrieb kontrollierte elektrische Energie liefert und Strom-, Feedback-, Schutz- und Kommunikationsfunktionen verwaltet.
Warum ist Feedback erforderlich?
Die Rückmeldung liefert Informationen über die tatsächliche Motorposition oder -geschwindigkeit. Das Steuerungssystem vergleicht die tatsächliche Bewegung mit der befohlenen Bewegung und nimmt Korrekturen vor.
Welche Informationen sind bei der Auswahl eines Servomotors am wichtigsten?
Zu den wichtigsten Informationen gehören Dauerdrehmoment, Spitzendrehmoment, Drehzahlbereich, Lastträgheit, Arbeitszyklus, Rückkopplungstyp, Bremsoption, Versorgungsanforderungen, Montageabmessungen und Steuerungskompatibilität.
Reicht die Motorleistung aus, um ein Servo auszuwählen?
Nein. Leistung ist nur ein Parameter. Das tatsächliche Bewegungsprofil, Dauer- und Spitzendrehmoment, Geschwindigkeit, Trägheit, Rückmeldung, Bremse, mechanische Schnittstelle und Antriebskompatibilität sollten ebenfalls überprüft werden.
Was ist das Spitzendrehmoment?
Das Spitzendrehmoment ist die kurzfristige Drehmomentfähigkeit des Motors. Dies ist besonders wichtig bei Beschleunigung, schnellem Rückwärtsfahren und vorübergehenden Laststörungen.
Warum ist die Lastträgheit wichtig?
Eine hohe Trägheit erfordert mehr Drehmoment zum Beschleunigen oder Abbremsen. Es kann daher die Motorgröße, die Antriebskapazität, die Bremsanforderungen und die Servoabstimmung beeinflussen.
Was ist der Unterschied zwischen Inkremental- und Absolutwertgebern?
Inkrementalgeber liefern impulsbasierte Bewegungsinformationen, während Absolutwertgeber definierte Positionsinformationen liefern. Die geeignete Wahl hängt von der Maschinensteuerungsarchitektur und den Positionsanforderungen ab.
Kann ein vorhandener Servomotor durch ein neueres Modell ersetzt werden?
Möglicherweise, aber der Austausch muss auf elektrische, mechanische, Feedback-, Brems-, Antriebs-, Controller- und Kommunikationskompatibilität überprüft werden. Ein neueres Produkt ist nicht automatisch ein direkter Ersatz.
Warum ist die vollständige Modellnummer wichtig?
Industrielle Modellnummern können Feedback, Bremse, Montage, Wicklung, Spannung oder andere Konfigurationsdetails unterscheiden. Ein verkürzter Code liefert möglicherweise nicht genügend Informationen, um das genaue Produkt zu identifizieren.
Was ist beim Austausch eines Servomotors zu prüfen?
Überprüfen Sie das komplette Modell, die Motornennwerte, das Feedbacksystem, die Bremse, die Welle, den Flansch, die Steckeranordnung, die Antriebskompatibilität, die Controller-Schnittstelle, die Verkabelung und die Installationsabmessungen.
Kann ein Servomotor mit verschiedenen Antrieben arbeiten?
Nur wenn der vorgeschlagene Antrieb die elektrischen Nennwerte, die Rückkopplungstechnologie, die Steuerungsanforderungen und andere Schnittstellen des Motors unterstützt. Die Kompatibilität sollte anhand der vollständigen technischen Spezifikationen überprüft werden.
Wozu dient eine Haltebremse?
Eine Haltebremse hält den Motor still, wenn das elektrische Drehmoment wegfällt. Dies ist besonders nützlich bei vertikalen Achsen, bei denen die Schwerkraft sonst zu Bewegungen führen könnte.
Ersetzt eine Haltebremse das dynamische Bremsen?
Nicht unbedingt. Eine Haltebremse dient normalerweise dazu, die Last im Ruhezustand zu halten. Das dynamische Stoppen kann auf dem Servoantrieb, dem Bremswiderstand, dem regenerativen System oder einer anderen spezifizierten Methode beruhen.
Warum sind Wellen- und Flanschabmessungen wichtig?
Der Motor muss physisch mit der Maschine verbunden sein. Unterschiede im Wellendurchmesser, der Wellenlänge, dem Flanschmuster oder den Führungsabmessungen können eine direkte Installation verhindern, selbst wenn die elektrischen Nennwerte übereinstimmen.
Welche Kommunikationssysteme können mit Servoantrieben verwendet werden?
Die genaue Schnittstelle hängt vom gewählten Antriebs- und Automatisierungssystem ab. Industrielle Feldbus- und Industrial-Ethernet-Technologien können für Bewegungsbefehle, Statusinformationen, Diagnose und koordinierte Steuerung verwendet werden.
Können Servosysteme in Verpackungsmaschinen eingesetzt werden?
Ja. Verpackungsanlagen verwenden häufig Servoachsen zum Indexieren, Zuführen, Schneiden, Versiegeln, Ausrichten und synchronisierten Bewegen.
Können Servomotoren in Werkzeugmaschinen eingesetzt werden?
Ja. Servosysteme werden üblicherweise für Vorschub- und Positionierungsfunktionen verwendet, bei denen kontrollierte Bewegung und Wiederholbarkeit wichtig sind.
Warum kann ein Servotausch trotz gleicher Leistung scheitern?
Der Austausch kann sich in den Drehmoment-Drehzahl-Eigenschaften, der Rückmeldung, der Bremse, den Wellenabmessungen, den Flanschabmessungen, den Anschlüssen, der Antriebskompatibilität oder der Kommunikation unterscheiden. Matching Power allein stellt keine Äquivalenz her.
Welche Informationen sollte ein Käufer an einen Lieferanten senden?
Zu den nützlichsten Informationen gehören die vollständige Modellnummer, ein Foto auf dem Typenschild, das installierte Antriebsmodell, die Maschinenanwendung, Drehmoment- und Geschwindigkeitsanforderungen, der Feedback-Typ, die Bremsenkonfiguration, mechanische Abmessungen sowie die Steuerung oder Kommunikationsschnittstelle.
Kann ein Lieferant bei der Identifizierung einer älteren Servokomponente helfen?
Ja. Ein Lieferant kann die vollständige Modellnummer, Typenschildinformationen, Fotos und Anwendungsdetails verwenden, um das angeforderte Produkt zu identifizieren und die relevante Konfiguration zu überprüfen.
Sollte immer die neueste Produktgeneration ausgewählt werden?
Nein. Für eine neue Maschine kann eine aktuelle Produktfamilie geeignet sein. Für eine vorhandene Maschine kann die beste Lösung das exakt etablierte Modell oder ein sorgfältig geprüfter Ersatz sein, der die vorhandenen elektrischen und mechanischen Schnittstellen beibehält.
Warum sollten Motor und Antrieb gemeinsam bewertet werden?
Der Antrieb muss den erforderlichen Strom liefern und die Rückmeldung des Motors richtig interpretieren. Die Kompatibilität von Motor und Antrieb wirkt sich direkt auf die Steuerungsleistung und Inbetriebnahme aus.
Was macht eine Servoauswahl technisch zuverlässig?
Eine zuverlässige Servoauswahl beginnt bei der Maschine, nicht beim Produktnamen. Die Maschine bestimmt, wie sich die Achse bewegen muss, wie viel Drehmoment erforderlich ist, wie schnell die Achse beschleunigen muss, wie oft sie umkehrt und wie genau sie der vorgegebenen Bahn folgen muss.
Von dort aus müssen Motor und Antrieb als aufeinander abgestimmtes Paar ausgewählt werden. Das Dauerdrehmoment bestimmt den Dauerbetrieb, das Spitzendrehmoment bestimmt die kurzzeitige Dynamikfähigkeit und die Drehzahl definiert den nutzbaren Betriebsbereich. Lastträgheit, Schwerkraft, Übersetzungsverhältnis und Prozesskräfte bestimmen dann den tatsächlichen mechanischen Bedarf.
Feedback fügt eine weitere wesentliche Ebene hinzu. Die Encoder- oder Resolvertechnologie muss zum Antrieb passen und die verfügbare Auflösung muss die erforderliche Steuerungsleistung unterstützen. Gleichzeitig bleibt die mechanische Genauigkeit wichtig, da Spiel, Flexibilität, Ausrichtung und Übertragungsfehler die endgültige Positionierungsleistung beeinträchtigen können.
Ersatzprojekte erfordern noch mehr Liebe zum Detail. Vollständige Modellnummern, Motortypenschilder, Antriebsinformationen, Steckeranordnungen, Bremsoptionen, Wellenabmessungen, Flanschmuster und Kommunikationsschnittstellen müssen alle überprüft werden, bevor der Austausch genehmigt wird.
Hier wird modellbasiertes Sourcing für internationale Einkäufer praktikabel. Anstatt eine generische Servokomponente aus einer breiten Produktkategorie auszuwählen, besteht die zuverlässigere Methode darin, das genaue erforderliche Modell zu identifizieren und es dann mit der vorhandenen Maschine oder der geplanten Anwendung zu vergleichen.
Bei neuen Geräten kann die Auswahl mit den Anforderungen an Drehmoment, Geschwindigkeit, Trägheit, Arbeitszyklus, Rückmeldung, Steuerung und Kommunikation beginnen. Bei Wartungs- und Austauschprojekten bieten die ursprüngliche Materialnummer und die Informationen auf dem Typenschild im Allgemeinen den stärksten Ausgangspunkt.
Ein gut abgestimmtes Servosystem hängt letztendlich von der Zusammenarbeit mehrerer Ebenen ab: Motor, Antrieb, Feedback, Steuerung, Kommunikation, Verkabelung, Bremsen, mechanische Übertragung und Maschinenstruktur.
Für Käufer, die Markengeräte für die industrielle Automatisierung kaufen, besteht das Ziel daher nicht einfach darin, einen Servomotor zu identifizieren, der ähnlich aussieht. Ziel ist es, eine Konfiguration zu identifizieren, die technisch mit der Maschine kompatibel und für den vorgesehenen Einsatzzweck praktikabel ist.
Bei der Beschaffung von aRexroth-ServoDurch die Angabe der vollständigen Modellnummer, der Maschinenanwendung, der vorhandenen Antriebsinformationen, des Rückkopplungstyps, der mechanischen Abmessungen und der Steuerungsdetails erhält der Lieferant eine wesentlich bessere Grundlage für eine genaue Modellanpassung.
Benötigen Sie Hilfe bei der Identifizierung des richtigen Servomodells?
Mao Huiliefert Markenprodukte für die Industrieautomation und unterstützt die Modellidentifizierung, Ersatzbeschaffung, technische Spezifikationsprüfungen und anwendungsbasierte Produktabstimmung. Für das erforderliche Modell, Typenschildinformationen oder Details zur Maschinenanwendung wenden Sie sich bitte an uns.Kontaktieren Sie uns.