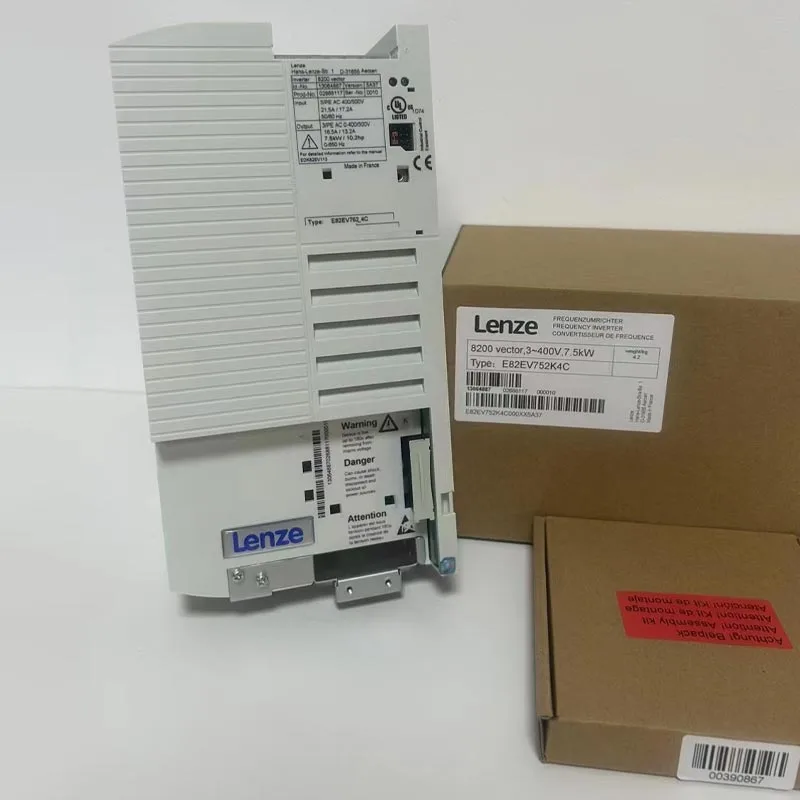
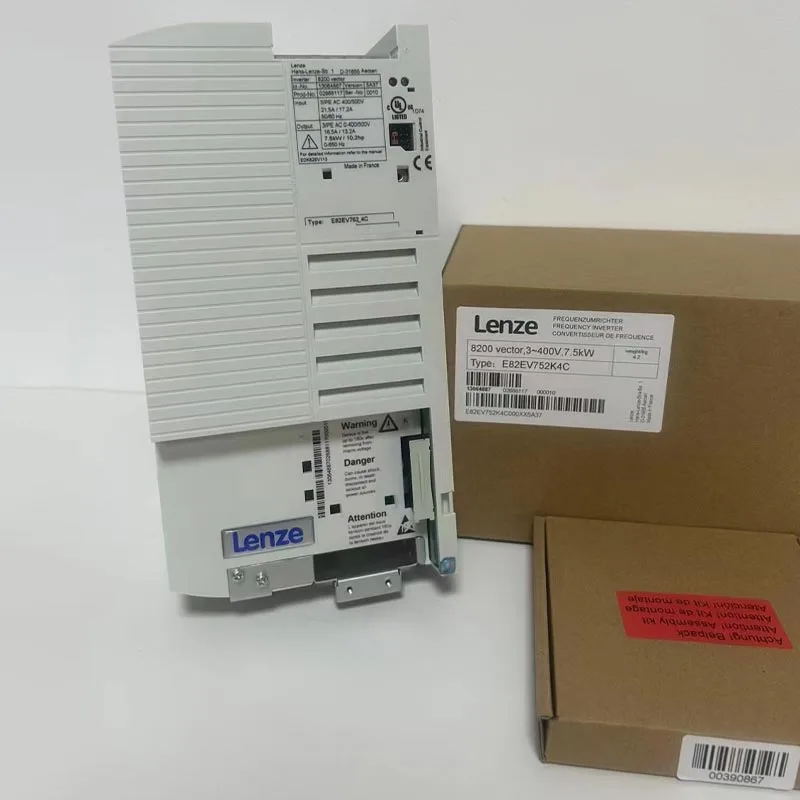
Lenze-WechselrichterLösungen werden in industriellen Bewegungs- und Motorsteuerungssystemen eingesetzt, bei denen eine genaue Geschwindigkeitsregelung, kontrollierte Beschleunigung, Verzögerung, Drehmomentverwaltung und Integration mit Automatisierungsgeräten erforderlich sind. Bei der Auswahl des richtigen Wechselrichters kommt es nicht nur auf die passende Motorleistung an. Ingenieure müssen außerdem Motortyp, Versorgungsspannung, Ausgangsstrom, Steuermodus, Lasteigenschaften, Bremsanforderungen, Kommunikationsarchitektur, Umgebungsbedingungen, Schrankbeschränkungen und Inbetriebnahmeverfahren berücksichtigen. Die Wechselrichtertechnologie kann in Förderbändern, Pumpen, Lüftern, Verpackungsanlagen, Werkzeugmaschinen, Materialtransportsystemen und anderen Industriemaschinen eingesetzt werden. Der zuverlässigste Auswahlprozess beginnt mit der Einschaltdauer der Maschine und den Motoreigenschaften und definiert dann die erforderlichen Antriebsfunktionen, Schutzfunktionen, Steuerschnittstellen und Installationsbedingungen. Für Käufer, die etablierte Industrieautomatisierungsprodukte beziehen, ist eine genaue Modellidentifizierung und Anwendungsanpassung besonders wichtig, da verschiedene Wechselrichterfamilien unterschiedliche Schnittstellen, Softwarefunktionen, Abmessungen und Installationsanforderungen haben können.
Inhaltsverzeichnis
Klicken Sie auf ein beliebiges Thema, um direkt zum Abschnitt zu springen.
- 1. Warum ist die Motorsteuerung mit variabler Drehzahl in Industrieanlagen wichtig?
- 2. Wie steuert ein industrieller Frequenzumrichter einen Motor?
- 3. Welche Motor- und Lasteigenschaften sollten bewertet werden?
- 4. Wie wirken sich Steuermodi auf die Maschinenleistung aus?
- 5. Was bewirken Beschleunigungs-, Verzögerungs- und Bremsfunktionen?
- 6. Wie kommuniziert ein Wechselrichter mit Automatisierungssystemen?
- 7. Welche Schutzfunktionen sind zu berücksichtigen?
- 8. Wie wirken sich Installationsumgebung und Schrankdesign auf die Auswahl aus?
- 9. Wie sollten Brems-, Regenerations- und Verzögerungsenergie verwaltet werden?
- 10. Welche industriellen Anwendungen können drehzahlgeregelte Antriebe nutzen?
- 11. Welche häufigen Auswahlfehler sollten Ingenieure vermeiden?
- 12. Wie sollten bestehende Systeme ersetzt oder nachgerüstet werden?
- 13. Was sollte eine professionelle Wechselrichterspezifikation beinhalten?
- 14. Häufig gestellte Fragen
Warum ist die Motorsteuerung mit variabler Drehzahl in Industrieanlagen wichtig?
Viele Industriemaschinen benötigen keinen Motor, um unter allen Bedingungen mit einer festen Geschwindigkeit zu arbeiten. Förderer benötigen möglicherweise eine kontrollierte Beschleunigung, Pumpen erfordern möglicherweise unterschiedliche Strömungsbedingungen, Lüfter reagieren möglicherweise auf sich ändernde Prozessanforderungen und Verpackungsmaschinen sind häufig auf koordinierte Bewegungen zwischen mehreren Achsen oder Stationen angewiesen.
Herkömmliche Anordnungen mit fester Drehzahl können mechanische Methoden verwenden, um die Maschinenleistung anzupassen, aber ein Antrieb mit variabler Frequenz ermöglicht die direkte Steuerung der elektrischen Betriebsbedingungen des Motors.
Durch Ändern der zugeführten Frequenz und Spannung entsprechend der ausgewählten Steuerstrategie kann der Antrieb die Motorgeschwindigkeit regulieren und die Drehmomenterzeugung beeinflussen. Dies gibt dem Maschinenkonstrukteur eine flexiblere Möglichkeit, Bewegungen zu steuern, ohne vollständig auf mechanische Übertragungsmethoden angewiesen zu sein.
Der praktische Nutzen besteht nicht nur darin, „die Geschwindigkeit zu ändern“. Durch kontrollierte Beschleunigung können mechanische Stöße reduziert werden. Eine kontrollierte Verzögerung kann die plötzliche Belastung von Kupplungen und Riemen reduzieren. Durch die einstellbare Geschwindigkeit kann ein Prozess unter den erforderlichen Produktionsbedingungen ablaufen, anstatt den Motor dazu zu zwingen, kontinuierlich an einem festen Punkt zu laufen.
Ermöglicht die Anpassung der Motorgeschwindigkeit an die Maschinenanforderungen und Prozessbedingungen.
Bietet eine definierte Rampe vom Stillstand zur Betriebsgeschwindigkeit und reduziert so abrupte mechanische Belastungen.
Ermöglicht die Verlangsamung der Maschine gemäß einem definierten Profil, anstatt abrupt anzuhalten.
Bietet eine Steuerschnittstelle, die den Motorbetrieb mit SPS, HMIs, Sensoren und Überwachungssystemen verbinden kann.
Warum verschiedene Maschinen ein unterschiedliches Antriebsverhalten benötigen
Ein Förderband, das eine stabile Last transportiert, verhält sich anders als ein Hebezeug, ein Extruder, ein Radialventilator oder eine Maschine mit hoher Trägheit. Jede Last erzeugt eine andere Drehmoment-Drehzahl-Anforderung.
Einige Geräte benötigen ein hohes Anlaufdrehmoment. Einige erfordern ein relativ niedriges Drehmoment bei niedriger Drehzahl. Manche müssen eine große rotierende Masse beschleunigen und sie dann immer wieder abbremsen.
Diese Unterschiede wirken sich auf die geeignete Wechselrichterleistung und Steuerungsstrategie aus.
Geschwindigkeitskontrolle und Prozessstabilität
In der industriellen Automatisierung steht die Geschwindigkeit oft in direktem Zusammenhang mit der Prozessqualität. Die Fördergeschwindigkeit beeinflusst den Abstand. Die Pumpengeschwindigkeit beeinflusst den Durchfluss. Die Lüftergeschwindigkeit beeinflusst die Luftmenge. Die Rollengeschwindigkeit beeinflusst den Materialtransport.
Ein Antrieb kann daher Teil des Prozessregelkreises werden und nicht nur ein Motorzubehör sein.
Warum die Motorsteuerung bei der Maschine beginnen sollte
Die erste Frage sollte nicht lauten: „Welcher Wechselrichter hat die richtige kW-Leistung?“ Die bessere Frage ist: „Was benötigt die Maschine vom Motor?“
Die Antwort sollte Start-Stopp-Frequenz, Dauerbetriebsgeschwindigkeit, Spitzendrehmomentbedarf, Beschleunigungszeit, Verzögerungszeit, Lastträgheit, Umgebungstemperatur und Kommunikationsanforderungen umfassen.
Wie steuert ein industrieller Frequenzumrichter einen Motor?
Ein Industriewechselrichter wandelt die eingehende elektrische Energie in eine geregelte Ausgabe um, die für den angeschlossenen Motor geeignet ist. Bei einem herkömmlichen Wechselstromantrieb umfasst dieser Prozess im Allgemeinen Gleichrichtung, Energiespeicherung im Gleichstromzwischenkreis und gesteuertes Schalten über eine Wechselrichterstufe.
Gleichrichterstufe
Bei einem typischen Wechselstromantrieb wird die eingehende Wechselstromversorgung zunächst in Gleichstrom umgewandelt. Die Gleichrichterstufe stellt den DC-Bus her, der vom nachgeschalteten Schaltkreis verwendet wird.
Die Gleichrichterkonfiguration hängt von der Antriebsarchitektur und der Versorgungsanordnung ab.
Zwischenkreis
Der Zwischenkreis fungiert als Zwischenenergieabschnitt zwischen dem Eingangsgleichrichter und der Ausgangswechselrichterstufe. Kondensatoren und andere Komponenten helfen, die Gleichspannung zu stabilisieren und den Schaltvorgang zu unterstützen.
Inverterstufe
Die Wechselrichterstufe verwendet Halbleiterschalter, um die Gleichstrom-Zwischenkreisleistung in einen gesteuerten dreiphasigen oder anderen geeigneten Ausgang umzuwandeln. Durch Anpassen der Schaltmuster steuert der Antrieb die an den Motor angelegte Spannung und Frequenz.
Ausgangsfrequenz
Die Motorgeschwindigkeit eines Wechselstrom-Induktionsmotors hängt von der elektrischen Frequenz und der Polzahl des Motors ab. Eine Änderung der Ausgangsfrequenz verändert daher die Betriebsgeschwindigkeit des Motors.
Der Zusammenhang ist nicht ganz direkt, da Schlupf- und Lastbedingungen auch die tatsächliche Motordrehzahl beeinflussen.
Spannungsregelung
Der Antrieb regelt auch die Motorspannung. Spannung und Frequenz müssen aufeinander abgestimmt sein, um die gewünschten magnetischen Flussverhältnisse im Motor herzustellen.
| Fahrstufe | Hauptfunktion | Wichtige Überlegung |
|---|---|---|
| Eingangsgleichrichter | Wandelt Wechselstromversorgung in Gleichstrom um | Versorgungsspannung und Eingangskonfiguration |
| Zwischenkreis | Stellt Zwischen-Gleichstromenergie zur Verfügung | Gleichspannung, Welligkeit, Kapazität, thermische Bedingungen |
| Wechselrichterbrücke | Erzeugt eine kontrollierte Motorleistung | Schaltgeräte, Stromkapazität, Regelalgorithmus |
| Steuerprozessor | Berechnet Schalt- und Motorsteuerbefehle | Steuermodus, Rückmeldung, Softwarefunktionen |
| Schutzsystem | Überwacht abnormale elektrische Zustände | Strom, Spannung, Temperatur, Fehlerlogik |
PWM-Umschaltung
Die Pulsweitenmodulation wird üblicherweise verwendet, um die gewünschte Motorwellenform zu synthetisieren. Die Halbleiterschalter schalten sich mit einer kontrollierten Frequenz ein und aus und erzeugen so ein Impulsmuster, dessen effektive Spannung und Frequenz reguliert werden können.
Das Schaltmuster wird vom Steuerprozessor des Antriebs verwaltet.
Motor-Feedback
Einige Anwendungen funktionieren ohne physischen Motorgeber. Der Antrieb schätzt das Motorverhalten anhand elektrischer Messungen und seines Steueralgorithmus.
Andere Anwendungen erfordern eine Encoder-Rückmeldung, wenn eine höhere Geschwindigkeit oder Positionssteuerung erforderlich ist.
Open-Loop- und Closed-Loop-Betrieb
Bei der Steuerung mit offenem Regelkreis wird kein physisches Gerät zur Geschwindigkeitsrückführung verwendet. Die Regelung im geschlossenen Regelkreis nutzt die Rückmeldung eines Encoders oder eines anderen Sensors, um die Regelung zu verbessern.
Der geeignete Ansatz hängt von der erforderlichen Genauigkeit, der dynamischen Reaktion, dem Motortyp und dem Maschinenprozess ab.
Der Antrieb ist also ein leistungselektronisches System kombiniert mit einer Steuerung. Die Qualität der Motorleistung hängt sowohl von der elektrischen Leistungsstufe als auch vom Regelalgorithmus ab.
Welche Motor- und Lasteigenschaften sollten bewertet werden?
Motor und Last legen die Bedingungen fest, unter denen der Antrieb betrieben werden muss. Für die richtige Dimensionierung sind daher mehr Informationen erforderlich als nur die Leistung auf dem Typenschild des Motors.
Motortyp
Gängige industrielle Anwendungen können asynchrone Induktionsmotoren, Permanentmagnetmotoren, Synchronmotoren oder andere Motortechnologien umfassen.
Der Antrieb muss den gewählten Motortyp und die entsprechende Steuerungsmethode unterstützen.
Motorspannung
Die Spannung auf dem Motortypenschild muss mit der Antriebsleistung und dem elektrischen System übereinstimmen. Eine Nichtübereinstimmung kann zu falschen Betriebsbedingungen führen.
Motorstrom
Der Motorstrom ist besonders wichtig, da die Ausgangsstufe des Antriebs im Allgemeinen sowohl nach Stromkapazität als auch nach Leistungsklasse ausgewählt wird.
Zwei Motoren mit gleicher Nennleistung können je nach Spannung, Wirkungsgrad, Leistungsfaktor und Motorkonstruktion unterschiedliche Nennströme haben.
Grundfrequenz
Die Nennfrequenz des Motors stellt einen wichtigen Bezugspunkt für die Antriebsprogrammierung dar. Das Verhältnis zwischen Spannung und Frequenz unterhalb des Basispunkts beeinflusst das verfügbare Drehmoment.
Lastmoment
Drehmomentanforderungen können grob in Verhalten mit konstantem Drehmoment und Verhalten mit variablem Drehmoment unterteilt werden, obwohl reale Maschinen möglicherweise komplexer sind.
Förderer, Hebezeuge, Mischer und Extruder erfordern häufig ein erhebliches Drehmoment über einen breiten Geschwindigkeitsbereich. Lüfter und Kreiselpumpen können sich unterschiedlich verhalten, da sich ihr Drehmomentbedarf stark mit der Drehzahl ändert.
Trägheit
Die Lastträgheit beeinflusst Beschleunigung und Verzögerung. Große rotierende Massen erfordern mehr Drehmoment und mehr Zeit zum Drehzahlwechsel.
| Motor- oder Lastparameter | Warum es wichtig ist | Auswirkungen auf die Auswahl |
|---|---|---|
| Motorspannung | Definiert elektrische Kompatibilität | Antriebseingangs- und -ausgangskonfiguration |
| Nennstrom | Definiert den elektrischen Bedarf des Motors | Nennstrom des Antriebs |
| Motorfrequenz | Definiert den Betriebsreferenzpunkt | Frequenz- und Spannungseinstellung |
| Anlaufdrehmoment | Definiert die Startanforderung | Antriebsüberlastung und Steuermodus |
| Lastträgheit | Beeinflusst Beschleunigung und Verzögerung | Rampeneinstellungen und Bremsanordnung |
| Betriebsgeschwindigkeitsbereich | Definiert den erforderlichen Motorsteuerbereich | Berücksichtigung des Antriebsalgorithmus und der Motorkühlung |
Startbedingungen
Ein Förderer mit einem stark belasteten Band erfordert möglicherweise ein erhebliches Anlaufdrehmoment. Ein Lüfter kann ein ganz anderes Startverhalten haben. Eine Werkzeugmaschinenspindel kann eine schnelle Beschleunigung und eine präzise Geschwindigkeitsregelung erfordern.
Der Antrieb muss an die tatsächlichen Startbedingungen und nicht an die durchschnittlichen Betriebsbedingungen angepasst werden.
Überlastanforderungen
Einige Anwendungen erfordern kurze Stromperioden, die über der Dauernennleistung des Motors liegen. Der Antrieb muss für die angegebene Dauer eine entsprechende Überlastfähigkeit bieten.
Überlastdaten sollten sorgfältig interpretiert werden, da verschiedene Antriebsfamilien die Überlastwerte unterschiedlich definieren können.
Motorkühlung bei niedriger Drehzahl
Standardmäßig selbstgekühlte Motoren verwenden einen angebauten Lüfter, dessen Kühlleistung bei niedriger Motordrehzahl abnimmt. Wenn die Maschine dauerhaft ein hohes Drehmoment bei niedriger Drehzahl benötigt, kann eine zusätzliche Motorkühlung erforderlich sein.
Typenschilddaten sind unerlässlich
- Nennspannung:Bestätigen Sie die angegebene Betriebsspannung des Motors.
- Nennstrom:Verwenden Sie den Motorstrom, wenn Sie die Ausgangsleistung des Antriebs vergleichen.
- Nennfrequenz:Bestätigen Sie die Nennfrequenz für den Motor.
- Nenngeschwindigkeit:Benutzen Sie die Drehzahl auf dem Typenschild als Referenz für die Inbetriebnahme.
- Leistungsfaktor:Berücksichtigen Sie die elektrischen Betriebseigenschaften des Motors.
- Motoranschluss:Überprüfen Sie gegebenenfalls die Stern- oder Dreieckkonfiguration.
Wie wirken sich Steuermodi auf die Maschinenleistung aus?
Unterschiedliche Anwendungen erfordern unterschiedliche Präzisionsgrade der Motorsteuerung. Ein einfacher Förderer benötigt möglicherweise nicht die gleiche Steuerungsstrategie wie eine leistungsstarke Positionierungsmaschine.
U/f-Steuerung
Die Spannungs-Frequenz-Steuerung ist einer der einfachsten Antriebssteuerungsansätze. Der Antrieb hält ein definiertes Verhältnis zwischen Ausgangsspannung und Frequenz ein.
Dieser Modus kann für relativ einfache Drehzahlregelungsanwendungen geeignet sein, bei denen keine hohe dynamische Drehmomentleistung erforderlich ist.
Sensorlose Vektorsteuerung
Die sensorlose Vektorsteuerung schätzt das Motorverhalten und steuert Fluss und Drehmoment unabhängiger als die einfache V/f-Steuerung.
Es kann in vielen Anwendungen eine bessere Drehmomentsteuerung bei niedrigen Drehzahlen und eine bessere dynamische Reaktion ermöglichen, ohne dass ein Encoder erforderlich ist.
Vektorregelung mit geschlossenem Regelkreis
Die Regelung im geschlossenen Regelkreis nutzt die Rückmeldung eines Encoders oder eines anderen Sensors. Dies kann die Geschwindigkeitsregelung und die dynamische Reaktion verbessern, insbesondere in Anwendungen, bei denen Geschwindigkeitsgenauigkeit und Reaktion auf Laststörungen wichtig sind.
Positionskontrolle
Einige Antriebsplattformen können Positionierungsfunktionen durch integrierte Motion-Control-Funktionen oder koordinierte Kommunikation mit einer übergeordneten Steuerung unterstützen.
Ob ein Antrieb allein die erforderliche Positionierung durchführen kann, hängt vom jeweiligen Produkt und der Anwendungsarchitektur ab.
| Steuermodus | Typischer Charakter | Mögliche Anwendung |
|---|---|---|
| V/f | Einfache Spannungs-Frequenz-Beziehung | Ventilatoren, Pumpen, Grundförderer |
| Sensorloser Vektor | Verbesserte Drehmoment- und Drehzahlregelung ohne Encoder | Förderer, Mischer, allgemeine Maschinen |
| Vektor mit geschlossenem Regelkreis | Feedbackbasierte Geschwindigkeitsregelung | Hochleistungsgeschwindigkeitsanwendungen |
| Positionskontrolle | Koordinierte Positions- oder Bewegungsfunktionen | Bewegungsintensive Maschinen |
Warum der Steuermodus das Maschinenverhalten verändert
Angenommen, ein Förderband erhält plötzlich eine schwerere Last. Bei einfacher Steuerung kann die Motorgeschwindigkeit deutlicher sinken. Eine Vektorsteuerungsstrategie kann aggressiver reagieren, indem sie den drehmomenterzeugenden Strom des Motors anpasst.
Das tatsächliche Verhalten hängt von der Antriebsabstimmung, dem Motormodell, den Steuerungseinstellungen und den Lastbedingungen ab.
Motoridentifikation
Einige Antriebssysteme führen eine Motoridentifizierung oder ein Autotuning durch. Dieser Prozess misst oder schätzt Motorparameter, sodass der Steueralgorithmus ein genaueres internes Motormodell erstellen kann.
Die richtige Vorgehensweise bei der Inbetriebnahme hängt von der Antriebsplattform und dem Motortyp ab.
Beschleunigungsreaktion
Eine hohe dynamische Leistung ist nicht immer von Vorteil. Eine Verpackungsmaschine benötigt möglicherweise eine schnelle Beschleunigung, während ein langer Förderer möglicherweise ein glatteres Profil benötigt, um Änderungen der Bandspannung zu vermeiden.
Der Steuerungsmodus sollte daher nach dem Prozessverhalten gewählt werden und nicht nur, weil er mehr Funktionen bietet.
Was bewirken Beschleunigungs-, Verzögerungs- und Bremsfunktionen?
Beschleunigungs- und Verzögerungseinstellungen bestimmen, wie schnell der Motor seine Geschwindigkeit ändert. Diese Funktionen wirken sich direkt auf die Maschinenmechanik und das elektrische Verhalten des Antriebs aus.
Beschleunigungsrampe
Eine Beschleunigungsrampe erhöht die Sollfrequenz schrittweise, anstatt sofort auf den Zielwert zu springen.
Dies reduziert plötzliche Drehmomentänderungen und kann Riemen, Kupplungen, Ketten, Zahnräder und andere Getriebekomponenten schützen.
Verzögerungsrampe
Eine Verzögerungsrampe reduziert die Motorgeschwindigkeit schrittweise. Eine Verringerung der Drehzahl kann jedoch dazu führen, dass der Motor mechanische Energie in das elektrische System zurückspeist.
Diese rückgewonnene Energie kann die Zwischenkreisspannung im Antrieb erhöhen.
Bremswiderstand
Wenn regenerative Energie abgeführt werden muss, kann ein Bremswiderstand die elektrische Energie in Wärme umwandeln. Die Auswahl des Bremstransistors und des Widerstands des Antriebs muss mit der Energie und dem Arbeitszyklus der Anwendung übereinstimmen.
Gleichstrombremsung
Einige Antriebe können Gleichstrom in den Motor einspeisen, um bei bestimmten Stoppbedingungen eine Bremswirkung zu erzeugen. Die Funktion ist anwendungsspezifisch und sollte entsprechend der Antriebsanleitung konfiguriert werden.
Ausrollstopp
Ein Auslaufstopp entfernt das Antriebsdrehmoment und ermöglicht eine natürliche Verlangsamung des Motors und der Maschine. Dies ist nützlich, wenn keine kontrollierte elektrische Verzögerung erforderlich ist.
| Stoppmethode | Motorisches Verhalten | Typische Verwendung |
|---|---|---|
| Rampenstopp | Die Frequenz nimmt nach einer definierten Zeit ab | Allgemeines kontrolliertes Anhalten |
| Küstenstopp | Der Motor verliert Antriebsdrehmoment und verlangsamt sich auf natürliche Weise | Trägheitsarme oder unkritische Stopps |
| Bremswiderstand | Regenerative Energie wird als Wärme abgegeben | Hohe Trägheit oder schnelle Verzögerung |
| Gleichstrombremsung | Gleichstromerregung erzeugt eine Bremswirkung | Ausgewählte Stopp- und Halteanwendungen |
Anwendungen mit hoher Trägheit
Ventilatoren, Zentrifugen, große Walzen, Schwungräder und ähnliche Maschinen können erhebliche kinetische Energie speichern. Wenn das System versucht, zu schnell anzuhalten, kann diese Energie dazu führen, dass die Zwischenkreisspannung ansteigt.
Der Antrieb kann daher in einen Schutzzustand übergehen, wenn kein entsprechendes Bremsmanagement vorgesehen ist.
Auswahl des Bremswiderstands
Die Auswahl des Bremswiderstands hängt vom Widerstandswert, der Nennleistung, der Impulsdauer, dem Arbeitszyklus, der Antriebskompatibilität und den thermischen Installationsbedingungen ab.
Ein Widerstand, der für ein kurzes Ereignis elektrisch kompatibel ist, kann für wiederholte Bremszyklen ungeeignet sein.
Regenerative Systeme
Einige Anwendungen profitieren von regenerativen Antrieben, die Bremsenergie in die Wechselstromversorgung zurückführen, anstatt sie über einen Widerstand abzuführen.
Diese Architektur ist komplexer und wird normalerweise dort ausgewählt, wo die Anwendung einen erheblichen regenerativen Betrieb aufweist.
Wie kommuniziert ein Wechselrichter mit Automatisierungssystemen?
Moderne Industrieantriebe fungieren häufig als Knotenpunkte innerhalb eines größeren Automatisierungssystems. Der Antrieb kann Geschwindigkeitsbefehle von einer SPS empfangen, Statusinformationen mit einer HMI austauschen, Alarme an eine übergeordnete Steuerung senden oder an koordinierten Bewegungen teilnehmen.
Digitale Ein- und Ausgänge
Die grundlegende Steuerung kann über digitale Eingänge für Start, Stopp, Vorwärts, Rückwärts, Zurücksetzen oder andere Befehle implementiert werden.
Digitale Ausgänge können Zustände wie Betriebsstatus, Fehlerstatus oder geschwindigkeitsbezogene Zustände melden.
Analoge Ein- und Ausgänge
Analoge Signale können Geschwindigkeitsreferenzen, Prozesswerte oder andere kontinuierlich variable Befehle darstellen. Eine übliche Anordnung verwendet je nach Steuerungssystem ein 0–10-V- oder 4–20-mA-Signal.
Industrielle Kommunikationsnetze
Fortgeschrittenere Anlagen nutzen industrielle Kommunikationsnetzwerke, um Steuer- und Diagnoseinformationen digital auszutauschen.
Je nach Antriebsfamilie und Konfiguration können die Schnittstellen Feldbus- und Industrial-Ethernet-Technologien umfassen.
Parameterzugriff
Über die Kommunikation kann außerdem auf Betriebsparameter, Fehlerhistorie, Statuswörter, Überwachungswerte und Diagnoseinformationen zugegriffen werden.
| Schnittstelle | Typische Funktion | Anwendung |
|---|---|---|
| Digitaler Eingang | Diskreter Steuerbefehl | Start, Stopp, Zurücksetzen, Richtung |
| Digitaler Ausgang | Diskrete Statusanzeige | Läuft, Fehler, Bereitschaftszustand |
| Analoger Eingang | Kontinuierlicher Prozess- oder Geschwindigkeitsbezug | Geschwindigkeitsbefehl, Druckreferenz |
| Analoger Ausgang | Kontinuierliches Überwachungssignal | Geschwindigkeits- oder Stromrückmeldung |
| Industrielles Netzwerk | Digitale Steuerung und Diagnose | SPS-Integration und Maschinenkoordination |
SPS-Integration
Die SPS sendet möglicherweise eine Geschwindigkeitsreferenz und ein Steuerwort, während sie die tatsächliche Geschwindigkeit, den Ausgangsstrom, den Status und Fehlerinformationen vom Antrieb liest.
Dieser digitale Ansatz reduziert den Bedarf an einer großen Anzahl festverdrahteter Steuersignale und kann eine bessere Diagnosetransparenz ermöglichen.
HMI und Bedienerinteraktion
Ein HMI kann Antriebsstatus und Betriebswerte anzeigen und autorisiertem Personal ermöglichen, ausgewählte Parameter oder Betriebsbefehle zu ändern.
Kritische Parameter sollten vor unbefugter Änderung geschützt werden.
Netzwerkarchitektur
Wenn mehrere Antriebe in einer Maschine arbeiten, sollte das Kommunikationsnetzwerk sorgfältig geplant werden. Geräteadressierung, Kabelführung, Terminierung, Aktualisierungsrate, Steuerungslatenz und Fehlerverhalten beeinflussen alle die Systemzuverlässigkeit.
Ferndiagnose
Moderne Automatisierungsarchitekturen nutzen zunehmend Ferndiagnosefunktionen. Antriebsalarme und Betriebsdaten können Wartungsteams dabei helfen, Probleme zu erkennen, ohne die Ausrüstung sofort außer Betrieb zu nehmen.
Welche Schutzfunktionen sind zu berücksichtigen?
Ein drehzahlgeregelter Antrieb arbeitet zwischen der Stromversorgung und dem Motor und benötigt daher Schutz sowohl auf der Ebene der Leistungselektronik als auch auf der Ebene der Motorsteuerung.
Überstromschutz
Übermäßiger Strom kann durch mechanische Überlastung, Kurzschluss, Motorfehler, falsche Motorparameter oder plötzliche Laständerungen verursacht werden.
Der Antrieb überwacht den Ausgangsstrom und kann entsprechend seiner Schutzstrategie reagieren.
Überspannungsschutz
Aufgrund von Versorgungsstörungen oder regenerativer Energie beim Abbremsen kann die Zwischenkreisspannung ansteigen. Der Antrieb kann eine Überspannungsreaktion auslösen, wenn der Zwischenkreis seinen zulässigen Bereich überschreitet.
Unterspannungsschutz
Eine niedrige Eingangsspannung kann den Antriebsbetrieb und die Motorleistung beeinträchtigen. Der Antrieb überwacht seine Zwischenkreis- und Eingangsbedingungen und kann entsprechend seiner Schutzlogik reagieren.
Übertemperaturschutz
Leistungshalbleiter, Kühlkörper, Lüfter und andere Komponenten erzeugen im Betrieb Wärme. Temperatursensoren können kritische Bereiche überwachen und bei Grenzwertüberschreitungen eine Schutzreaktion einleiten.
Motorüberlastung
Das thermische Verhalten des Motors hängt von Strom, Drehzahl, Kühlung und Betriebslast ab. Der antriebsbasierte elektronische Überlastschutz kann den Motorstrom und konfigurierte Parameter nutzen, um die thermische Belastung abzuschätzen.
Erdschluss- und Ausgangsschutz
Der Antrieb kann abnormale Strombedingungen überwachen und bestimmte Ausgangsfehler erkennen. Externe Schutzeinrichtungen bleiben wichtig, da der Antriebsschutz keinen richtig ausgelegten vorgeschalteten Schutz ersetzt.
| Schutzfunktion | Mögliche Ursache | Antriebsreaktion |
|---|---|---|
| Überstrom | Überlastung, Kurzschluss, Beschleunigungsbedarf | Alarm, Strombegrenzung oder Auslösung |
| Überspannung | Regenerations- oder Versorgungsstörung | Auslösung, Verzögerungskontrolle oder andere Schutzmaßnahmen |
| Unterspannung | Versorgungseinbruch oder -unterbrechung | Alarm, kontrollierter Stopp oder Auslösung |
| Übertemperatur | Hohe Last, hohe Umgebungstemperatur, Kühlungsfehler | Alarm oder Schutzauslösung |
| Motorüberlastung | Übermäßige Dauerbelastung des Motors | Wärmeschutz oder Auslösung |
| Ausgangsfehler | Motorkabel- oder Motorfehler | Schutzabschaltung |
Schutzeinstellungen erfordern korrekte Motordaten
Schutzalgorithmen hängen häufig vom Motorstrom, der Leistung, der Spannung, der Frequenz, den thermischen Eigenschaften oder den konfigurierten Betriebsgrenzen ab.
Falsche Motordaten können daher sowohl die Leistung als auch das Schutzverhalten beeinträchtigen.
Äußerer Schutz bleibt notwendig
Die internen Schutzfunktionen eines Antriebs machen nicht die Notwendigkeit ordnungsgemäß ausgewählter vorgeschalteter Leistungsschalter, Sicherungen, Trennschalter, Erdung und Installationspraktiken überflüssig.
Das komplette elektrische System benötigt einen koordinierten Schutz.
Sicheres Herunterfahren
Die Sicherheit auf Maschinenebene erfordert möglicherweise eine kontrollierte Drehmomententfernung, Sicherheitseingänge, Not-Aus-Schaltkreise, Verriegelungen oder spezielle sicherheitsbewertete Funktionen.
Die Sicherheit sollte auf der Risikobewertung der Maschine basieren und sich nicht ausschließlich auf eine standardmäßige Start-/Stopp-Eingabe verlassen.
Wie wirken sich Installationsumgebung und Schrankdesign auf die Auswahl aus?
Die elektrische Leistung hängt teilweise davon ab, wie der Wechselrichter installiert wird. Derselbe Antrieb kann sich in einem kleinen geschlossenen Schrank und einem gut belüfteten Bedienfeld unterschiedlich verhalten.
Umgebungstemperatur
Leistungshalbleiter erzeugen Wärme und die Umgebungstemperatur bestimmt, wie effektiv der Antrieb diese abführen kann.
Bei hohen Umgebungstemperaturen kann je nach Produktspezifikation eine Stromreduzierung oder zusätzliche Kühlung erforderlich sein.
Belüftung
Der Luftstrom im Schrank sollte die Ableitung der Wärme vom Laufwerk ermöglichen. Verstopfte Lüftungsschlitze, unzureichende Lüfterkapazität oder eine schlechte Anordnung des Schranks können zu einem Anstieg der Innentemperatur führen.
Montagefreiraum
Antriebe benötigen einen definierten Freiraum um Lüftungsöffnungen und wärmeerzeugende Flächen. Die genauen Abstände hängen vom Produktdesign ab.
Höhe
In größerer Höhe nimmt die Luftdichte ab, was die Kühlleistung beeinträchtigen kann. Bei einigen Antriebsinstallationen ist oberhalb der angegebenen Höhen eine Leistungsreduzierung erforderlich.
Staub und Verschmutzung
Industrieumgebungen können leitfähigen Staub, Textilfasern, Ölnebel, Feuchtigkeit oder chemische Verunreinigungen enthalten. Die Anforderungen an Schutz und Wartung des Gehäuses sollten die Bedingungen vor Ort widerspiegeln.
| Installationsbedingung | Möglicher Effekt | Design-Antwort |
|---|---|---|
| Hohe Umgebungstemperatur | Reduzierter Kühlspielraum | Thermische Bewertung und mögliches Derating |
| Eingeschränkter Luftstrom | Wärmestau | Verbessern Sie die Belüftung des Schranks |
| Große Höhe | Reduzierte Luftkühlungsfähigkeit | Befolgen Sie die höhenbedingten Leistungsreduzierungsanforderungen |
| Staub | Verschmutzung der Kühlwege | Passender Gehäuse- und Wartungsplan |
| Feuchtigkeit | Gefahr durch Elektrizität und Korrosion | Angemessener Umweltschutz |
| Hohe Schaltfrequenz | Zusätzliche Verluste und EMI | Korrekte Parameter und Kabeldesign |
EMV-Überlegungen
Beim Hochfrequenzschalten entstehen elektromagnetische Emissionen. Motorkabel, Erdung, Abschirmung, Filter und Schrankkonstruktion können die elektromagnetische Verträglichkeit beeinflussen.
Bei langen Motorkabeln kann besondere Beachtung erforderlich sein, da sich die Kabelkapazität auf den Ausgangskreis auswirken kann.
Motorkabellänge
Die maximal zulässige Motorkabellänge hängt vom Antriebsdesign, den Schalteigenschaften, der Motorisolierung, der Kabelkonstruktion und etwaigen Ausgangsfiltern oder Drosseln ab.
Diese Informationen sollten vor der Installation anhand der Produktdokumentation überprüft werden.
Wärmeableitung innerhalb des Schrankes
Es ist wichtig, die Wärme zu berücksichtigen, die nicht nur vom Antrieb, sondern auch von Schützen, Netzteilen, Bremswiderständen, SPS, Transformatoren und anderen Komponenten erzeugt wird.
Die Gesamtwärmelast bestimmt, ob der Schrank Lüfter, eine Klimaanlage oder eine andere Kühlstrategie benötigt.
Elektrische Abstände und Verkabelung
Stromkabel und Steuerkabel müssen ordnungsgemäß verlegt werden. Durch die Trennung sensibler Kommunikations- und Analogkabel von Hochstrom-Schaltpfaden können Störungen reduziert werden.
Wie sollten Brems-, Regenerations- und Verzögerungsenergie verwaltet werden?
Wenn ein Elektromotor abbremst, verliert das rotierende System nicht sofort seine kinetische Energie. Diese Energie muss irgendwo hin. Je nach Antriebsarchitektur kann diese als Wärme abgeführt oder in das Stromnetz zurückgeführt werden.
Woher regenerative Energie kommt
Eine Regeneration erfolgt üblicherweise, wenn die Last den Motor schneller als die befohlene elektrische Drehzahl antreibt. Typische Beispiele sind das Abbremsen mit hoher Trägheit und das Absenken von Lasten.
Der Motor verhält sich dann vorübergehend wie ein Generator und sendet elektrische Energie zurück an den Gleichstromzwischenkreis des Antriebs.
Spannungsanstieg im Zwischenkreis
Ohne einen geeigneten Energiemanagementpfad erhöht regenerative Energie die Zwischenkreisspannung. Wenn die Spannung die Betriebsgrenze des Antriebs überschreitet, kann es zu einer Überspannungsauslösung kommen.
Bremswiderstand
Ein Bremswiderstand sorgt für einen kontrollierten Weg für die rückgewonnene Energie. Der Bremskreis schaltet den Widerstand in Betrieb, wenn die Zwischenkreisspannung die entsprechende Schwelle erreicht.
Regeneratives Bremsen
Regenerative Antriebssysteme können Energie in das Wechselstromnetz zurückspeisen. Dies ist nützlich, wenn die Regeneration häufig erfolgt oder die Bremsenergie einen wesentlichen Teil des Maschinenbetriebs ausmacht.
| Energiemanagementmethode | Grundprinzip | Typische Anwendungsbedingung |
|---|---|---|
| Lange Verzögerungsrampe | Reduziert die regenerative Leistung durch Verlängerung der Stoppzeit | Maschinen, die langsameres Anhalten vertragen |
| Bremswiderstand | Wandelt regenerative Energie in Wärme um | Wiederholtes oder schnelles Abbremsen |
| Regenerativer Antrieb | Gibt Energie an die Wechselstromversorgung zurück | Häufiger oder umfangreicher regenerativer Betrieb |
| Mechanische Bremse | Nutzt physikalische Reibung, um die Last anzuhalten oder zu halten | Hebezeuge, Sicherheitshaltung, stationäre Lastzustände |
Hebeanwendungen
Hebezeuge und Hebeanlagen erfordern besondere Aufmerksamkeit, da eine schwebende Last beim Absenken den Motor antreiben kann. Elektrische Regeneration und mechanisches Halten sind separate Überlegungen.
Möglicherweise ist eine mechanische Bremse erforderlich, um die Last zu halten, wenn der Motor gestoppt ist.
Maschinen mit hoher Trägheit
Zentrifugen, große Ventilatoren, Walzen und schwungradbetriebene Geräte können erhebliche mechanische Energie speichern.
Der Versuch, ein solches System schnell zu stoppen, kann die Bremsleistung des Antriebs überschreiten, sofern kein geeignetes Energiemanagementsystem installiert ist.
Thermische Auslegung des Bremswiderstands
Bremswiderstände können während des Betriebs heiß werden und benötigen eine entsprechende Belüftung und räumliche Trennung von wärmeempfindlichen Bauteilen.
Der Arbeitszyklus des Widerstands sollte anhand des tatsächlichen Betriebsmusters der Maschine berechnet werden.
Welche industriellen Anwendungen können drehzahlgeregelte Antriebe nutzen?
Antriebe mit variabler Frequenz werden in vielen Industriebereichen eingesetzt, da unterschiedliche Maschinen eine kontrollierte Motorgeschwindigkeit und ein geregeltes Drehmoment erfordern.
Geschwindigkeitskontrolle, kontrollierte Beschleunigung, Richtungskontrolle und Koordination mit vor- oder nachgelagerten Maschinen.
Einstellbare Motorgeschwindigkeit für Prozessflusssteuerung, Druckmanagement und Sanftanlauf.
Luftstromregelung mit variabler Geschwindigkeit und sanfte Beschleunigung für Lüftungs- und Prozesssysteme.
Kontrollierte Geschwindigkeit, wiederholbare Beschleunigung, Kommunikation mit SPS und Koordination über Maschinenabschnitte hinweg.
Start-Stopp-Steuerung, synchronisierte Bewegung, Bremsen und präzise Steuerung der Fördergeschwindigkeit.
Drehzahl- und Drehmomentregelung für Mischer, Walzen, Extruder, Wickelanlagen und ähnliche Industriemaschinen.
Fördersysteme
Förderer erfordern häufig eine sanfte Beschleunigung und Verzögerung. Plötzliche Drehmomentänderungen können Bandschlupf, Produktinstabilität, mechanische Stöße oder unnötigen Verschleiß verursachen.
Wenn mehrere Förderer zusammenarbeiten, können Geschwindigkeitsreferenzen über die SPS oder das Netzwerk koordiniert werden.
Pumps
Pumpenanwendungen erfordern häufig eine Drehzahlvariation je nach Prozessbedingung. Ein Antrieb kann eine Referenz von einem Drucksensor, Durchflussregler oder einer SPS erhalten und die Motorgeschwindigkeit entsprechend anpassen.
Bei der Auswahl muss weiterhin auf den Pumpentyp und das Lastverhalten geachtet werden, da nicht alle Pumpen identische Drehmomenteigenschaften aufweisen.
Fans
Lüfter können einen stark drehzahlabhängigen Drehmomentverlauf aufweisen. Eine variable Geschwindigkeitsregelung kann daher eine flexible Methode zur Anpassung des Luftstroms bieten.
Bei Lüftermotoranwendungen sollten auch die Mindestgeschwindigkeit, die Motorkühlung und der Betriebsbereich des angeschlossenen Lüfters berücksichtigt werden.
Verpackungsmaschinen
Verpackungsanlagen können mehrere Motoren umfassen, die koordiniert arbeiten. Antriebe benötigen möglicherweise eine schnelle Reaktion, eine wiederholbare Geschwindigkeitsregelung, Kommunikation mit der Maschinensteuerung und präzise Beschleunigungsprofile.
Auf- und Abwickelsysteme
Wickelmaschinen können eine koordinierte Geschwindigkeits- und Drehmomentsteuerung erfordern, wenn sich der Rollendurchmesser ändert. Die Spannungsregelung kann Feedback-Sensoren und fortschrittlichere Regelungsstrategien umfassen.
Mischer und Rührwerke
Mischer können einen sich ändernden Drehmomentbedarf aufweisen, da die Produktviskosität und die Prozessbedingungen variieren. Ein hohes Anlaufmoment und eine hohe Überlastfähigkeit können daher wichtige Auswahlkriterien sein.
Werkzeugmaschinen
Bei Werkzeugmaschinen kann mehr Wert auf Dynamik und Geschwindigkeitsgenauigkeit gelegt werden. Die Antriebstechnologie muss möglicherweise in anspruchsvollere Bewegungssteuerungsarchitekturen integriert werden.
| Anwendung | Typische Antriebsanforderung | Wichtiges Auswahldetail |
|---|---|---|
| Förderer | Kontrollierte Beschleunigung und Geschwindigkeit | Anlaufdrehmoment und Bremsen |
| Pumpe | Variable Geschwindigkeit | Durchfluss, Druck, Motorkühlung |
| Lüfter | Variable Geschwindigkeit | Lastkurve und Mindestgeschwindigkeit |
| Verpackungsmaschine | Schnelle und wiederholbare Kontrolle | SPS-Kommunikation und -Reaktion |
| Mischer | Hohe Anlauf- und Überlastfähigkeit | Drehmomentprofil und Prozessvariation |
| Wickelmaschine | Geschwindigkeits- und Drehmomentkoordination | Feedback- und Spannungskontrollarchitektur |
Diese Anwendungen zeigen, warum nicht davon ausgegangen werden kann, dass die gleiche Wechselrichterleistung für jede Maschine geeignet ist. Der Antrieb muss auf die mechanische Belastung, die Regelstrategie und den Betriebszyklus abgestimmt sein.
Welche häufigen Auswahlfehler sollten Ingenieure vermeiden?
Die häufigsten Fehler bei der Antriebsauswahl passieren, wenn der Techniker auf die Nennleistung des Motors schaut und dort stehen bleibt. Eine fachlich korrekte Auswahl erfordert eine umfassendere Prüfung.
- Dimensionierung nur nach kW:Anforderungen an den Motorstrom und die Überlastung der Anwendung können wichtiger sein als die Nennleistung.
- Lastmoment ignorieren:Eine Last mit konstantem Drehmoment kann eine andere Antriebsauswahl erfordern als eine Last mit variablem Drehmoment.
- Startbedingungen ignorieren:Bei hohen Anlauflasten kann eine zusätzliche Strombelastbarkeit erforderlich sein.
- Bremsen ignorieren:Hohe Trägheit oder sich senkende Lasten können erhebliche regenerative Energie erzeugen.
- Umgebungstemperatur ignorieren:Hohe Temperaturen können eine Leistungsreduzierung des Antriebs erforderlich machen.
- Motorkabellänge ignorieren:Lange Kabel können die Isolationsspannung und das elektromagnetische Verhalten beeinflussen.
- Auswahl der falschen Kommunikationsschnittstelle:Der Antrieb muss zur SPS- und Netzwerkarchitektur passen.
- Motorkühlung ignorieren:Ein dauerhaft hohes Drehmoment bei niedriger Drehzahl kann zu einer Überhitzung des Motors führen.
- Verwendung falscher Motorparameter:Schlechte Inbetriebnahmedaten können die Steuerung und den Schutz beeinträchtigen.
- Ersatzkompatibilität ignorieren:Ein physikalisch ähnlicher Antrieb verfügt möglicherweise nicht über entsprechende Anschlüsse, Abmessungen, Softwarefunktionen oder Parameterstrukturen.
Das Power-Only-Problem
Zwei Motoren mit gleicher Nennleistung können unterschiedliche Nennströme und unterschiedliche Drehmomenteigenschaften haben. Der Antrieb sollte daher anhand des Motortypenschilds und des tatsächlichen Lastprofils ausgewählt werden.
Der Fehler beim konstanten Drehmoment
Ein Förderband, Mischer oder Extruder kann im gesamten Drehzahlbereich ein hohes Drehmoment erfordern. Die Auswahl eines Antriebs, der hauptsächlich für Lasten mit variablem Drehmoment vorgesehen ist, bietet möglicherweise nicht die erforderliche Überlastleistung.
Das Bremsproblem
Wenn eine Maschine eine schnelle Verzögerung benötigt, sollten die Bremsanforderungen berechnet werden, bevor der Antrieb bestellt wird. Das spätere Hinzufügen von Bremshardware kann zu Problemen bei der Schalttafel und der thermischen Anordnung führen.
Das Kühlungsproblem
Antriebs- und Motorkühlung sind angeschlossen, aber nicht identisch. Ein Antrieb kann innerhalb seiner eigenen thermischen Grenzen betrieben werden, während der Motor bei niedriger Drehzahl überhitzt, weil sein auf der Welle montierter Lüfter zu langsam dreht.
Das Problem der Kommunikationsinkongruenz
Eine Maschine kann ein bestimmtes Industrienetzwerk nutzen. Die Auswahl eines Laufwerks ohne Bestätigung der erforderlichen Kommunikationsoption kann später zu unnötigen Hardwareänderungen führen.
Das Ersetzung-gleich-Äquivalent-Problem
Beim Austausch eines älteren Wechselrichters sollte das neue Gerät nicht ausschließlich auf Basis der alten Leistung ausgewählt werden. Ingenieure sollten Spannungsklasse, Strom, Steuermodus, Anschlüsse, Abmessungen, Bremsmethode, Kommunikation, Sicherheitsfunktionen, Software und Motorkompatibilität vergleichen.
Wie sollten bestehende Systeme ersetzt oder nachgerüstet werden?
Der Austausch eines Wechselrichters in einer vorhandenen Maschine erfordert mehr als den Vergleich zweier Katalognummern. Der neue Antrieb muss in die bestehende elektrische, mechanische, Steuerungs- und Sicherheitsarchitektur integriert werden.
Bestätigen Sie den vorhandenen Motor
Überprüfen Sie zunächst das Typenschild des Motors und die tatsächlichen Betriebsbedingungen. Motoren wurden möglicherweise während der Lebensdauer der Maschine ausgetauscht, daher sollte der installierte Motor überprüft werden, anstatt sich ausschließlich auf alte Dokumentationen zu verlassen.
Vorhandene Parameter aufzeichnen
Wichtige Parameter können Motorspannung, Strom, Frequenz, Geschwindigkeit, Beschleunigungszeit, Verzögerungszeit, Mindestfrequenz, Höchstfrequenz, Steuermodus und Schutzeinstellungen sein.
Überprüfen Sie die physikalischen Abmessungen
Bei einem Austauschantrieb mit der richtigen elektrischen Nennleistung kann es sein, dass die Nachrüstung trotzdem scheitert, weil der Schrankraum anders ist.
Montagelöcher, Kabeleinführung, Belüftung, Klemmenposition und Wärmeableitung sollten vor dem Ausbau des vorhandenen Geräts überprüft werden.
Überprüfen Sie die Eingangs- und Ausgangsverkabelung
Bestätigen Sie die Anordnung der Eingangsversorgung, Motorklemmen, Steuerverkabelung, Relaiskontakte, analoge Signale, digitale Signale und Kommunikationskabel.
Kommunikation prüfen
Wenn das vorhandene Laufwerk mit einer SPS oder einem Überwachungssystem kommuniziert, ermitteln Sie vor dem Austausch das Protokoll und die erforderliche Datenzuordnung.
Überprüfen Sie die Sicherheitsfunktionen
Moderne Antriebe bieten möglicherweise sicherheitsrelevante Funktionen, die der ursprüngliche Antrieb nicht hatte. Bei der Nachrüstung soll beurteilt werden, wie die neuen Sicherheitsfunktionen mit der Maschinensicherheitsarchitektur interagieren.
| Retrofit-Bereich | Was zu überprüfen ist | Mögliches Problem, wenn es ignoriert wird |
|---|---|---|
| Motor | Typenschild und Betriebsdaten | Falsche Strom- oder Steuerungseinstellungen |
| Kabinett | Abmessungen und Belüftung | Montage- oder Überhitzungsprobleme |
| Verdrahtung | Strom- und Steuerklemmen | Verzögerungen bei der Neuverkabelung oder falsche Anschlüsse |
| Kommunikation | Protokoll, Adressierung, Datenmapping | SPS-Integrationsfehler |
| Bremsen | Widerstand, Bremstransistor, Stoppzeit | Überspannung beim Abbremsen |
| Sicherheit | Not-Aus- und Safe-Torque-Funktionen | Inkompatible Sicherheitsarchitektur |
Parameterkonvertierung
Verschiedene Antriebsfamilien organisieren Parameter unterschiedlich. Auch wenn das Ersatzprodukt die gleichen Funktionseinstellungen bietet, können Parameternummern und Benennungen unterschiedlich sein.
Eine strukturierte Parameterumrechnungsliste kann die Inbetriebnahmezeit verkürzen und das versehentliche Weglassen wichtiger Einstellungen verhindern.
Motor-Autotuning
Nach der Installation ist je nach ausgewähltem Steuermodus möglicherweise eine Autotune- oder Motoridentifizierungsroutine erforderlich.
Der Motor muss vor Beginn des Eingriffs in einem geeigneten Zustand sein.
Testablauf nach Austausch
- Verkabelung überprüfen:Überprüfen Sie die Eingangsspannung, die Motoranschlüsse, die Steuerverkabelung, die Erdung und die Kommunikationsverbindungen.
- Motordaten eingeben:Passen Sie die konfigurierten Werte an das tatsächliche Typenschild des Motors an.
- Regelungsart prüfen:Bestätigen Sie die von der Maschine geforderte Betriebsstrategie.
- Test bei niedriger Geschwindigkeit:Bestätigen Sie Richtung, Strom, Vibration und grundlegendes mechanisches Verhalten.
- Testbeschleunigung:Überprüfen Sie die Rampen- und Drehmomentreaktion unter repräsentativer Last.
- Testverzögerung:Bestätigen Sie das Verhalten des Zwischenkreises und die Bremsleistung.
- Testkommunikation:Überprüfen Sie SPS-Befehle, Statusrückmeldungen, Alarme und Netzwerkdaten.
- Schutz prüfen:Überprüfen Sie die konfigurierten Grenzwerte und Fehlerreaktionen gemäß der Vorgehensweise bei der Inbetriebnahme.
Was sollte eine professionelle Wechselrichterspezifikation beinhalten?
Eine professionelle Spezifikation liefert dem Lieferanten und dem Engineering-Team genügend Informationen, um die richtige Produktkonfiguration zu identifizieren, ohne sich auf Annahmen zu verlassen.
| Spezifikationsbereich | Zu definierende Informationen | Warum es wichtig ist |
|---|---|---|
| Anwendung | Förderer, Pumpe, Ventilator, Mischer, Verpackung, Werkzeugmaschine usw. | Bestimmt die Steuerungs- und Lasteigenschaften |
| Motortyp | Induktion, Permanentmagnet, Synchron oder definierter Typ | Bestimmt die Steuerkompatibilität |
| Motorspannung | Nennspannung des Motors | Gewährleistet elektrische Kompatibilität |
| Motorstrom | Nennstrom in Ampere | Unterstützt eine genaue Laufwerksdimensionierung |
| Motorleistung | Nennleistung in kW oder PS | Bietet eine grundlegende Größenreferenz |
| Geschwindigkeitsbereich | Minimale, normale und maximale Betriebsgeschwindigkeit | Bestimmt die Kontrollanforderungen |
| Überlast | Erforderlicher Überlaststrom und -dauer | Passt die Antriebskapazität an die Maschinenleistung an |
| Bremsen | Stoppzeit-, Trägheits-, Widerstands- oder Regenerationsanforderungen | Bestimmt die Energieverwaltungsarchitektur |
| Kommunikation | SPS-Protokoll und erforderliche Daten | Gewährleistet die Automatisierungsintegration |
| Umfeld | Temperatur, Höhe, Luftfeuchtigkeit, Staub | Bestimmt die Installationseignung |
| Kabinett | Verfügbare Abmessungen und Kühlmethode | Bestätigt die physische Installation |
| Sicherheit | Erforderliche Sicherheitsfunktionen und Schnittstellen | Bringt Antriebsfunktionen und Maschinensicherheit in Einklang |
Beginnen Sie mit der Maschinenanwendung
Identifizieren Sie, was der Motor antreibt, und beschreiben Sie die mechanische Belastung. Die gleiche Motorleistung kann völlig unterschiedliche Anwendungen bedienen.
Geben Sie vollständige Informationen zum Motortypenschild an
Geben Sie Motorspannung, Strom, Frequenz, Nenndrehzahl, Leistung, Anschlussanordnung und Motortyp an, sofern verfügbar.
Definieren Sie den Arbeitsbereich
Geben Sie Mindestgeschwindigkeit, Normalgeschwindigkeit, Höchstgeschwindigkeit, Startfrequenz, Stoppfrequenz und die Zeit an, die die Maschine in verschiedenen Betriebspunkten verbringt.
Definieren Sie Überlast und Spitzendrehmoment
Wenn die Maschine stark anläuft, Stoßbelastungen ausgesetzt ist oder kurzzeitig ein erhöhtes Drehmoment auftritt, sollten diese Bedingungen klar angegeben werden.
Bremsen definieren
Geben Sie die gewünschte Stoppzeit, Lastträgheit und Bremsfrequenz an und ob die Anwendung einen Widerstand, ein regeneratives System oder eine mechanische Bremse erfordert.
Steuerungsarchitektur definieren
Geben Sie an, ob die Maschine lokale Steuerungen, digitale E/A, analoge Referenzen, SPS-Kommunikation, Industrial Ethernet oder eine übergeordnete Bewegungsplattform verwendet.
Umgebungsbedingungen definieren
Umgebungstemperatur, Gehäusetemperatur, Luftfeuchtigkeit, Höhe, Staub und andere Umweltfaktoren können den zulässigen Betriebsbereich beeinflussen.
Definieren Sie physische Einschränkungen
Stellen Sie für die Panelinstallation die verfügbare Breite, Höhe, Tiefe, Kabelführung, Belüftungsraum und Einschränkungen der Montagelöcher bereit.
Die Modellidentifikation ist besonders wichtig für Marken-Industrieprodukte
Bei der Beschaffung eines Wechselrichters einer etablierten Marke ist der genaue Modellcode wichtig. Kleine Änderungen an einem Modellsuffix können unterschiedlichen Spannungsklassen, Nennwerten, Optionen, Kommunikationsschnittstellen oder Hardwaregenerationen entsprechen.
Käufer sollten daher beim Austausch einer installierten Einheit das vollständige vorhandene Typenschild oder den Produktcode angeben.
- Identifizieren Sie die Maschine:Definieren Sie die angetriebene Ausrüstung, den Betriebszyklus und die Prozessanforderungen.
- Motordaten aufzeichnen:Bestätigen Sie Leistung, Strom, Spannung, Frequenz, Geschwindigkeit und Motortyp.
- Lastverhalten definieren:Identifizieren Sie ein konstantes Drehmoment, ein variables Drehmoment, eine hohe Trägheit oder andere Lastmerkmale.
- Steuerung definieren:Geben Sie Geschwindigkeitsbereich, Steuermodus, Feedback und Reaktionsanforderungen an.
- Bremsen definieren:Verzögerungszeit und Regenerationsbedingungen festlegen.
- Kommunikation definieren:Identifizieren Sie das SPS-Protokoll, die Schnittstelle und die erforderlichen Statusdaten.
- Überprüfungsumgebung:Bestätigen Sie Temperatur, Höhe, Staub, Luftfeuchtigkeit und Kühlbedingungen.
- Überprüfen Sie die körperliche Eignung:Bestätigen Sie die Antriebsabmessungen, die Montage, die Anschlüsse und den Kabelzugang.
- Modell bestätigen:Überprüfen Sie die vollständige Teilenummer, Spannungsklasse, Nennstrom und verfügbare Optionen.
- Inbetriebnahme planen:Bereiten Sie Motorparameter, Steuerlogik, Testverfahren und Backup-Einstellungen vor.
Was sollte ein Käufer angeben, wenn er ein Lieferantenangebot anfordert?
- Vollständiges Motortypenschild:Berücksichtigen Sie Leistung, Spannung, Strom, Frequenz und Geschwindigkeit.
- Vorhandenes Wechselrichtermodell:Geben Sie bei Ersatzanwendungen die vollständige Modellnummer an.
- Maschinenbeschreibung:Erläutern Sie die Anwendungs- und Belastungseigenschaften.
- Eingangsversorgung:Geben Sie Versorgungsspannung, Phase und Frequenz an.
- Kontrollbedarf:Geben Sie lokale Steuerungs-, E/A-, Analog- oder Kommunikationsanforderungen an.
- Bremszustand:Geben Sie an, ob ein Schnellstopp oder ein regenerativer Betrieb erforderlich ist.
- Einbauzustand:Geben Sie gegebenenfalls Schrankabmessungen und Umgebungsinformationen an.
Dieser Informationsstand erleichtert es einem Lieferanten, ein technisch kompatibles Produkt zu identifizieren, anstatt sich auf eine generische Leistungsbereichsempfehlung zu verlassen.
Bei Ersatz- und Beschaffungsprojekten ist eine genaue Modellidentifizierung besonders wertvoll, da Markenprodukte für die industrielle Automatisierung häufig in mehreren eng verwandten Varianten erhältlich sind.
Häufig gestellte Fragen
Was ist die Hauptfunktion eines Lenze-Wechselrichters?
Seine Hauptaufgabe besteht darin, den Motorbetrieb durch Steuerung der elektrischen Ausgangsbedingungen wie Frequenz und Spannung zu regulieren. Abhängig von der jeweiligen Produktfamilie kann der Wechselrichter auch Rampensteuerung, Drehmomentsteuerung, Bremsfunktionen, Diagnose, Kommunikation und Automatisierungsintegration bieten.
Kann ein Wechselrichter die Motordrehzahl steuern?
Ja. Durch Anpassen der Ausgangsfrequenz und der entsprechenden Spannung entsprechend der ausgewählten Steuerstrategie kann ein Wechselstromantrieb die Motordrehzahl innerhalb seines angegebenen Betriebsbereichs regeln.
Sollte ein Wechselrichter nach Motorleistung oder Strom ausgewählt werden?
Beides ist wichtig, aber der Nennstrom des Motors ist besonders wichtig, da die Ausgangsstufen des Antriebs auf die Strombelastbarkeit ausgelegt sind. Auch die Anforderungen an die Anwendungsüberlastung sollten berücksichtigt werden, da Maschinen mit gleicher Motorleistung sehr unterschiedliche Anforderungen an den Antrieb stellen können.
Was ist U/f-Steuerung?
Die U/f-Steuerung sorgt für ein definiertes Verhältnis zwischen Ausgangsspannung und Frequenz. Es handelt sich um eine relativ einfache Steuerungsmethode und kann für Anwendungen geeignet sein, bei denen eine einfache Geschwindigkeitssteuerung ausreicht.
Was ist sensorlose Vektorregelung?
Die sensorlose Vektorsteuerung schätzt das Motorverhalten und regelt Fluss und Drehmoment, ohne dass in vielen Anwendungen ein physischer Drehzahlgeber erforderlich ist. Im Vergleich zur einfachen V/f-Steuerung kann sie eine verbesserte Leistung bei niedrigen Drehzahlen und Dynamik bieten.
Wann ist Encoder-Feedback sinnvoll?
Encoder-Feedback kann nützlich sein, wenn die Maschine eine strengere Geschwindigkeitsregelung, eine verbesserte dynamische Reaktion oder eine rückkopplungsbasierte Steuerung erfordert. Der Bedarf hängt von der Anwendung und den Fähigkeiten der ausgewählten Antriebsfamilie ab.
Was führt dazu, dass ein Wechselrichter beim Stoppen aufgrund einer Überspannung auslöst?
Durch schnelles Abbremsen einer Last mit hoher Trägheit kann Energie vom Motor in den Gleichstromzwischenkreis des Antriebs zurückgeführt werden, wodurch die Gleichstromzwischenkreisspannung ansteigt. Je nach Anwendung können eine längere Verzögerungsrampe, ein längerer Bremswiderstand, ein regeneratives System oder eine andere geeignete Bremsmethode erforderlich sein.
Benötigt jede Anwendung einen Bremswiderstand?
Nein. Der Bedarf hängt von der Lastträgheit, der Stoppzeit, dem Betriebszyklus, der Geschwindigkeit und der regenerativen Energie ab. Anwendungen mit geringer Trägheit und langsamer Verzögerung erfordern möglicherweise keine Bremshardware, während Maschinen mit hoher Trägheit oder häufig anhaltenden Maschinen möglicherweise Bremshardware erfordern.
Kann ein Wechselrichter eine Pumpe steuern?
Ja. Bei Pumpen werden häufig Antriebe mit variabler Drehzahl eingesetzt, um die Motordrehzahl an die Prozessanforderungen anzupassen. Die genaue Steuerungsstrategie sollte den Pumpentyp, die Durchflussbedingungen, die Mindestgeschwindigkeit, die Motorkühlung und das Prozesssteuerungssystem berücksichtigen.
Kann ein Wechselrichter ein Förderband steuern?
Ja. Bei Förderanwendungen werden häufig Antriebe zur Geschwindigkeitsregelung, sanften Beschleunigung, kontrollierten Stopps, Vorwärts- und Rückwärtsbetrieb und Koordination mit anderen Maschinenabschnitten eingesetzt.
Warum ist der Motorstrom bei der Auswahl eines Antriebs wichtig?
Antriebsausgangskomponenten sind für bestimmte Stromstärken ausgelegt. Zwei Motoren mit der gleichen Nennleistung können unterschiedliche Nennströme haben, daher sollte der Antrieb an den tatsächlichen Motorstrom auf dem Typenschild und die Überlastanforderung der Anwendung angepasst werden.
Kann ein Umrichter einen Motor kontinuierlich mit niedriger Drehzahl betreiben?
Das hängt vom Motor und der Anwendung ab. Ein selbstgekühlter Standardmotor kann bei niedriger Drehzahl an Kühlleistung verlieren. Wenn bei niedriger Drehzahl dauerhaft ein hohes Drehmoment erforderlich ist, kann ein unabhängiger Kühlventilator oder eine andere Motorkühlungsanordnung erforderlich sein.
Wie kommuniziert ein Wechselrichter mit einer SPS?
Je nach Produkt und Konfiguration kann die Kommunikation über digitale I/O, analoge Signale, Feldbusnetzwerke oder Industrial Ethernet erfolgen. Der Antrieb kann Befehle, Statusinformationen, Betriebswerte, Alarme und Diagnosedaten mit der SPS austauschen.
Kann ein Antrieb an ein HMI angeschlossen werden?
Ja. Ein HMI kann Antriebsparameter, Betriebszustände, Alarme und ausgewählte Prozesswerte anzeigen. Abhängig von der Automatisierungsarchitektur kann es auch autorisierte Parameter- und Befehlsfunktionen bereitstellen.
Welche Umgebungsbedingungen sollten überprüft werden?
Wichtige Bedingungen sind Umgebungstemperatur, Schranktemperatur, Höhe, Luftfeuchtigkeit, Staub, Ölnebel, Vibration, Belüftung und andere Verunreinigungen. Diese Faktoren können die Laufwerkskapazität und die Eignung für die Installation beeinflussen.
Warum ist die Länge des Motorkabels wichtig?
Lange Motorkabel erhöhen die Kabelkapazität und können das Verhalten der Ausgangswellenform und die Isolationsbelastung beeinflussen. Die zulässige Kabellänge sollte anhand der technischen Dokumentation des Antriebs und eventuell erforderlicher Ausgangsfilter oder Drosseln überprüft werden.
Kann ein anderer Umrichter einen vorhandenen Lenze-Antrieb ersetzen?
Ein Ersatz durch eine andere Produktfamilie ist möglicherweise möglich, sollte jedoch als technischer Ersatz und nicht als direkte Annahme der Äquivalenz betrachtet werden. Spannung, Strom, Steuermodus, Bremsen, Abmessungen, Anschlüsse, Kommunikation, Software, Sicherheitsfunktionen und Motorkompatibilität müssen alle verglichen werden.
Was ist beim Austausch eines vorhandenen Laufwerks zu beachten?
Überprüfen Sie die vollständige vorhandene Modellnummer, Motordaten, Versorgungsspannung, Nennstrom, Schrankabmessungen, Klemmen, Bremssystem, Steuerverkabelung, SPS-Kommunikation, Sicherheitsschnittstellen, Kabellänge und vorhandene Parametereinstellungen.
Was ist die Überlastfähigkeit eines Antriebs?
Die Überlastfähigkeit gibt an, wie viel Strom der Antrieb über seine Dauernennleistung für eine definierte Dauer liefern kann. Die genauen Überlastspezifikationen variieren je nach Produkt und Anwendungskategorie, daher muss die erforderliche Maschinenbelastung mit der Herstellerangabe verglichen werden.
Warum kann ein Antrieb auch dann überhitzen, wenn der Motor nicht voll belastet ist?
Die Antriebstemperatur hängt von Schaltverlusten, Umgebungstemperatur, Gehäusebelüftung, Taktfrequenz, Installationsabstand und anderen Bedingungen ab. Aufgrund der schlechten Kühlung kann ein Antrieb auch bei mäßiger Motorlast nahe der thermischen Grenze betrieben werden.
Kann der gleiche Antrieb sowohl für Pumpen als auch für Förderer verwendet werden?
Möglicherweise, wenn das Laufwerk beide Anwendungen unterstützt und die Nennwerte angemessen sind. Allerdings können sich die Steuerstrategie, die Überlastanforderung, das Bremsen und die Lasteigenschaften zwischen einer Pumpe und einem Förderer erheblich unterscheiden, daher sollte die genaue Konfiguration überprüft werden.
Welche Informationen sollte ein Lieferant für den Produktabgleich erhalten?
Zu den nützlichen Informationen gehören das vollständige Umrichtermodell, Motortypenschilddaten, Versorgungsspannung, Anwendungstyp, erforderlicher Drehzahlbereich, Überlastzustand, Bremsanforderungen, Kommunikationsprotokoll, Schrankabmessungen und Installationsumgebung.
Ist ein Antriebslieferant dasselbe wie ein Antriebshersteller?
Nein. Ein Lieferant oder Händler kann Marken-Industrieantriebe beschaffen, identifizieren, abgleichen und bereitstellen, ohne der Originalhersteller zu sein. Bei Beschaffungsprojekten ist die Fähigkeit des Lieferanten, das richtige Modell und die richtige Konfiguration zu identifizieren, besonders wichtig.
Wie kann eine bessere Wechselrichterauswahl die industrielle Motorsteuerung verbessern?
Die industrielle Motorsteuerung funktioniert am besten, wenn der Antrieb als Teil der gesamten Maschine und nicht als isolierte elektrische Komponente betrachtet wird. Der Motor, die mechanische Last, die Steuerungsarchitektur, das Bremssystem, der Schaltschrank, die SPS, das Kommunikationsnetzwerk und die Schutzgeräte beeinflussen alle die erforderliche Konfiguration.
Der erste Schritt besteht darin, die Maschine zu verstehen. Ein Förderband, eine Pumpe, ein Lüfter, ein Mischer, eine Verpackungsmaschine, ein Wickelsystem und eine Werkzeugmaschine können alle ein unterschiedliches Motorverhalten erfordern, selbst wenn ihre Motoren ähnliche Nennleistungen haben.
Motordaten liefern die elektrische Grundlage. Nennspannung, Strom, Frequenz, Drehzahl, Motortyp und Anschluss müssen bekannt sein. Die Lasteigenschaften fügen dann die nächste Ebene hinzu: Anlaufdrehmoment, Dauerdrehmoment, Trägheit, Beschleunigung, Verzögerung, Geschwindigkeitsbereich und Überlastbetrieb.
Die Kontrollmethode sollte aus diesen Anforderungen ausgewählt werden. Für einfache Anwendungen kann eine einfache V/f-Steuerung ausreichend sein, während eine sensorlose oder geschlossene Vektorsteuerung eine bessere Drehmoment- und Drehzahlleistung bieten kann, wenn die Maschine dies erfordert.
Das Bremsen erfordert besondere Aufmerksamkeit. Maschinen und Hebesysteme mit hoher Trägheit können beim Abbremsen erhebliche Energie zurückgewinnen. Die richtige Lösung kann je nach Anwendung eine längere Stopprampe, ein Bremswiderstand, ein regeneratives System oder eine mechanische Bremse sein.
Kommunikation ist auch zu einem zentralen Bestandteil der modernen industriellen Antriebsintegration geworden. Digitale E/A, analoge Signale, Feldbusnetzwerke und Industrial Ethernet können den Antrieb mit einer SPS und einem umfassenderen Automatisierungssystem verbinden. Daher sollten vor der Beschaffung korrekte Protokoll- und Datenzuordnungen definiert werden.
Umweltdesign ist ebenso wichtig. Umgebungstemperatur, Schrankbelüftung, Höhe, Staub, Feuchtigkeit, Motorkabellänge, EMV und physische Montagebeschränkungen können den erfolgreichen Betrieb beeinträchtigen.
Bei Beschaffungs- und Ersatzarbeiten verdient die Modellidentifikation besondere Aufmerksamkeit. Ein Marken-Industrieantrieb kann in mehreren eng verwandten Versionen mit unterschiedlichen Spannungsklassen, Stromstärken, Schnittstellen, Abmessungen oder Optionen angeboten werden. Daher sollte vor der Auswahl des Produkts der vollständige Modellcode überprüft werden.
Bei der Beschaffung von aLenze-WechselrichterLösung besteht der stärkste Beschaffungsansatz darin, zuerst die genauen Modell- und Anwendungsanforderungen abzugleichen und dann die Motorkompatibilität, Steuerfunktionen, Kommunikation, Bremsung, Installationsbedingungen und Dokumentation zu überprüfen.
Benötigen Sie Hilfe bei der Anpassung eines Lenze-Antriebs an Ihre Anwendung?
Mao Huiliefert Markenprodukte für die Industrieautomation und unterstützt Modellidentifikation, Anwendungsabgleich, Ersatzbeschaffung, technische Spezifikationsprüfungen und Konfigurationsüberprüfung für Motorsteuerungsprojekte. Für Produktdetails und AnwendungsanforderungenKontaktieren Sie uns.